Les embouteillages, les dégâts routiers, les comportements de conduite dangereux et la détection tardive des incidents restent des défis persistants pour les villes et les exploitants d'autoroutes. À mesure que les réseaux de transport se développent, les équipes de gestion du trafic ont besoin de meilleurs moyens de surveiller l'état des routes, d'identifier les dangers potentiels et de collecter des informations fiables sans placer le personnel dans des endroits dangereux.
Les caméras de circulation traditionnelles et les capteurs fixes restent essentiels, mais ils ne peuvent pas fournir une image complète de chaque segment routier. Certains problèmes nécessitent une inspection mobile, en particulier autour des zones de construction, des infrastructures routières, des scènes d'accidents et des endroits difficiles d'accès.
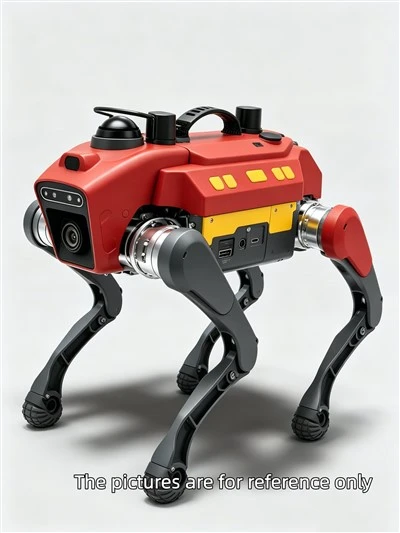
C’est là que les chiens robots attirent l’attention. Équipé de caméras appropriées, de systèmes de navigation et de capteurs d'inspection en option, un robot quadrupède peut prendre en charge la surveillance mobile du trafic et l'inspection des infrastructures routières.
Pour les autorités chargées des transports, les intégrateurs de villes intelligentes et les entrepreneurs en entretien routier, la valeur potentielle réside dans l’amélioration de la visibilité sur le terrain, la collecte de données plus cohérente et l’aide au personnel à prendre des décisions plus éclairées.
Pourquoi les méthodes traditionnelles de surveillance du trafic ont des limites
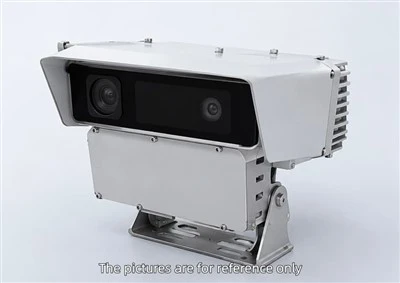
La plupart des systèmes de gestion du trafic reposent sur des caméras fixes, des radars, des détecteurs à boucle inductive et d'autres équipements routiers. Ces technologies sont efficaces pour surveiller le flux des véhicules, mesurer la vitesse et détecter certains événements de circulation. Cependant, leur couverture est déterminée par les emplacements d'installation et les capacités des capteurs.
Plusieurs défis demeurent.
Couverture limitée au-delà des points de surveillance fixes
Une caméra ne peut observer que son champ de vision désigné. Les obstacles en bordure de route, les intersections complexes, les tunnels et les aménagements de construction temporaires peuvent créer des angles morts. L’installation d’infrastructures supplémentaires partout peut également augmenter les coûts de déploiement et de maintenance.
Risques lors de l’inspection routière
Lorsque des accidents se produisent ou que des équipements routiers doivent être inspectés, le personnel peut devoir travailler à proximité de véhicules en mouvement. Les opérations de nuit, le mauvais temps et la circulation à grande vitesse rendent ces tâches plus dangereuses.
Collecte lente d'informations sur site
Les centres de contrôle de la circulation peuvent recevoir une alerte sans disposer de suffisamment d'informations visuelles pour comprendre la situation. L’envoi de personnel pour enquêter peut retarder les décisions concernant la fermeture de voies, l’entretien ou le détournement de la circulation.
Les chiens robots n’élimineront pas entièrement ces problèmes, mais ils peuvent constituer une option d’inspection mobile pour certaines situations.
Comment les chiens robotiques prennent en charge la surveillance du trafic
Un chien robotique moderne est une plate-forme mobile à quatre pattes conçue pour se déplacer dans des environnements qui peuvent être difficiles pour les robots à roues conventionnels. Selon sa configuration, il peut transporter des caméras visuelles, des équipements d'imagerie thermique, des capteurs LiDAR ou d'autres charges utiles compatibles.
Pour les projets de gestion du trafic, les applications les plus pertinentes sont les suivantes.
1. Inspection mobile des routes et des intersections
Un robot quadrupède peut être utilisé pour inspecter les zones désignées en bordure de route, les infrastructures piétonnes et certaines sections d'intersections complexes. Les capteurs visuels peuvent capturer des images de surfaces endommagées, de barrières déplacées, de débris ou d'autres anomalies visibles.
Par exemple, après des travaux d’entretien routier, un robot pourrait suivre un itinéraire planifié et collecter des images pour examen par l’équipe d’entretien. Cela crée un processus d’inspection plus reproductible que de s’appuyer uniquement sur des contrôles manuels occasionnels.
La reconnaissance automatisée des défauts peut également être possible lorsqu’un logiciel de vision IA approprié est intégré. Les performances de détection doivent être validées en fonction de l'éclairage local, des conditions météorologiques et des conditions routières.
2. Évaluation des incidents de la circulation
Après une collision ou une panne d’équipement routier, les intervenants ont souvent besoin d’une compréhension rapide des conditions du site avant de décider comment procéder.
Là où l’accès est sûr et autorisé, un chien robotique peut fournir des observations visuelles à distance depuis des positions désignées. Les opérateurs peuvent utiliser le flux de la caméra pour inspecter les débris, les barrières endommagées, les infrastructures à proximité ou la scène environnante.
Cela peut soutenir une évaluation préliminaire tout en réduisant la nécessité pour le personnel de s’approcher immédiatement des zones incertaines. Le robot ne remplace pas les intervenants d’urgence et ne fournit pas l’autorisation automatique d’entrer dans une voie de circulation active.
3. Surveillance des zones de construction de routes
Les modalités de circulation temporaires peuvent changer quotidiennement pendant les travaux routiers. Les barrières peuvent être déplacées, les panneaux peuvent être obstrués et les équipements peuvent être laissés dans des zones qui affectent la circulation des véhicules ou des piétons.
Un chien robotique peut aider les entrepreneurs lors des inspections programmées des zones de construction accessibles. Les images capturées et les enregistrements d'inspection peuvent aider les superviseurs à identifier les problèmes visibles et à documenter les conditions du site.
Pour les grands projets d’infrastructure, la collecte de données mobiles reproductibles peut également prendre en charge les rapports d’avancement et les audits de sécurité.
4. Inspection de nuit et par faible visibilité
Les quarts de nuit sont courants dans l'entretien des autoroutes, car les réparations peuvent être plus faciles à planifier lorsque les volumes de trafic sont plus faibles. Cependant, travailler la nuit le long des routes en circulation crée des problèmes de sécurité supplémentaires.
Un chien robotique équipé de capteurs de faible luminosité ou d'imagerie thermique appropriés peut faciliter l'observation à distance dans des scénarios sélectionnés. L'imagerie thermique peut également aider à identifier des anomalies liées à la chaleur dans certains équipements, même si elle ne remplace pas tous les types de capteurs de détection de trafic.
Les performances réelles dépendent de la charge utile installée, des conditions ambiantes et des spécifications de fonctionnement du robot.
Au-delà de la fluidité du trafic : surveillance des infrastructures routières
La surveillance du trafic ne se limite pas au comptage des véhicules. Les exploitants routiers doivent également entretenir l’infrastructure physique qui assure le fonctionnement des réseaux de transport.
Les robots quadrupèdes peuvent prendre en charge les inspections autour :
Barrières routières et équipements routiers
Passerelles piétonnes et voies d'accès
Entrées de tunnels et aires de service
Ponts et autres points d'accès aux infrastructures
Zones de construction et d’entretien des routes
Armoires de feux de signalisation et zones utilitaires sélectionnées
Leur capacité à traverser certaines surfaces inégales et certaines marches peut être utile là où les plates-formes à roues ont un accès limité. Cependant, un robot quadrupède n’est pas automatiquement le meilleur choix pour chaque tâche d’inspection routière. Sur des itinéraires plats et structurés, des caméras fixes, des robots à roues ou des véhicules dédiés à l'inspection des chaussées peuvent s'avérer plus rentables.
Les applications les plus performantes sont celles où la mobilité, l'observation à distance et la flexibilité d'accès résolvent un problème opérationnel spécifique.
Intégrer des chiens robotiques aux systèmes de transport intelligents
La valeur d'un chien robotique augmente lorsque ses données d'inspection peuvent être intégrées aux flux de travail de transport existants.
Un déploiement peut combiner la vidéo et les informations de localisation du robot avec une plate-forme de gestion du trafic, un système de tickets de maintenance ou un système d'information géographique (SIG). Avec une intégration logicielle appropriée, les enregistrements d'inspection peuvent être associés à des emplacements routiers spécifiques et examinés par l'équipe responsable.
L'analyse de l'IA peut aider à signaler les défauts visibles ou les conditions inhabituelles, tandis que les opérateurs humains vérifient les résultats avant de prendre des mesures.
Pour les autorités chargées des transports et les intégrateurs de systèmes, les critères d'évaluation importants comprennent la compatibilité des données, la fiabilité des communications, la cybersécurité, l'endurance opérationnelle, les performances des capteurs et la capacité à gérer les dossiers d'inspection.
La confidentialité doit également être prise en compte lorsque les caméras fonctionnent dans les espaces publics. La collecte, la conservation et l'accès des données doivent respecter les réglementations applicables et les politiques du projet.
Choisir un chien robot pour la surveillance du trafic
Les acheteurs devraient commencer par la tâche opérationnelle plutôt que de sélectionner un robot en fonction de son apparence ou de ses principales spécifications.
Les questions clés comprennent :
Mobilité:Le robot peut-il gérer le terrain, les pentes, les marches et les conditions de surface réelles ?
Compatibilité des capteurs :Peut-il transporter les caméras ou les charges utiles d’inspection requises ?
Navigation:Prend-il en charge le niveau requis de contrôle à distance ou d’exécution d’itinéraire autonome ?
Protection de l'environnement :La plate-forme est-elle adaptée à la pluie, à la poussière, à la température et à l'exposition extérieure attendues ?
Intégration des données :Les résultats d’inspection peuvent-ils être transférés dans des systèmes existants ?
Accompagnement opérationnel :La formation, la maintenance, les mises à jour logicielles et les pièces de rechange sont-elles disponibles ?
Pour les projets comportant de multiples exigences d’inspection, une plate-forme robotique quadrupède modulaire peut offrir de la flexibilité. Astral Route propose une gamme de solutions de chiens robotisés pour l'inspection industrielle et les applications connexes.
Les acheteurs peuvent explorer les plateformes disponibles surPage Chien Robotique d'Astral Routeet évaluer l'adéquation en fonction de leurs exigences spécifiques en matière de surveillance du trafic.
FAQ
Les chiens robotiques peuvent-ils surveiller automatiquement le trafic ?
Ils peuvent prendre en charge certaines tâches de surveillance du trafic grâce à la collecte de vidéos mobiles, à l'inspection basée sur les itinéraires et aux analyses d'IA compatibles. Le fonctionnement entièrement autonome dépend de la plateforme, du logiciel, de l'environnement et des procédures de sécurité.
Un chien robot peut-il remplacer les caméras de circulation ?
Non. Les caméras de circulation fixes et les capteurs de trafic dédiés restent essentiels pour une surveillance continue des véhicules. Les chiens robotiques sont mieux considérés comme des outils d’inspection mobiles complémentaires.
Les chiens robots peuvent-ils inspecter les routes la nuit ?
Les plates-formes équipées de caméras à faible luminosité ou de capteurs thermiques appropriés peuvent prendre en charge l'observation nocturne. Les performances dépendent de la configuration du capteur et des conditions environnementales.
Les robots quadrupèdes sont-ils adaptés à l’inspection routière ?
Ils peuvent convenir à certaines inspections routières, zones de construction et zones d’infrastructures accessibles. Les voies de circulation actives et les environnements d'autoroutes à grande vitesse nécessitent une planification de sécurité stricte et des contrôles opérationnels appropriés.
Qui devrait envisager les chiens robotiques pour la surveillance du trafic ?
Les acheteurs potentiels comprennent les autorités chargées des transports, les fournisseurs de solutions de villes intelligentes, les entrepreneurs en entretien des autoroutes, les sociétés d'inspection des infrastructures et les intégrateurs de systèmes à la recherche de capacités de collecte de données mobiles.
Conclusion
La surveillance du trafic évolue vers des opérations plus connectées et basées sur les données, mais les capteurs fixes ne peuvent à eux seuls relever tous les défis d'inspection sur le terrain. Les chiens robots offrent une autre option en intégrant la détection mobile et l'observation à distance dans certains flux de travail de gestion du trafic.
Pour les opérateurs de transport, l’opportunité pratique n’est pas de remplacer les infrastructures de surveillance du trafic établies. Il s'agit d'utiliser des robots quadrupèdes dont la mobilité peut améliorer l'inspection routière, l'évaluation des zones de construction, l'observation des infrastructures et l'évaluation préliminaire des incidents.
Avec la bonne configuration des capteurs, l’intégration logicielle et les procédures d’exploitation appropriées, les chiens robotiques peuvent devenir un élément utile de projets plus vastes de transport intelligent et de gestion des infrastructures.