


Dans le monde aux enjeux élevés des interventions d’urgence, les robots suivis sont devenus des atouts inestimables. Ces machines peuvent naviguer sur des terrains difficiles, accéder à des zones dangereuses et effectuer diverses tâches qui seraient trop risquées pour des intervenants humains. En tant que fournisseur de robots suivis d’intervention d’urgence, on me pose souvent des questions sur le logiciel qui alimente ces remarquables appareils. Dans cet article de blog, j'examinerai les différents types de logiciels utilisés pour contrôler les robots suivis en cas d'urgence et la manière dont ils contribuent à une gestion efficace des urgences.
1. Logiciel de planification de mission et de navigation
L’un des aspects les plus cruciaux du contrôle d’un robot suivi d’intervention d’urgence est la capacité à planifier et à exécuter des missions efficacement. Le logiciel de planification de mission permet aux opérateurs de définir l'itinéraire du robot, de définir des points de cheminement et de spécifier les tâches à effectuer. Ce logiciel prend en compte des facteurs tels que le terrain, la présence d'obstacles et les objectifs de la mission.
Par exemple, dans un scénario de recherche et de sauvetage, le logiciel de planification de mission peut être utilisé pour cartographier une zone où pourraient se trouver les survivants. Le robot peut alors suivre l'itinéraire prédéfini, grâce à ses capteurs pour détecter des signes de vie. Certains logiciels avancés de planification de mission prennent également en charge les mises à jour en temps réel, permettant aux opérateurs d'ajuster la trajectoire du robot en fonction de nouvelles informations.
Les logiciels de navigation sont étroitement liés à la planification de mission. Il permet au robot de se déplacer de manière autonome ou semi-autonome dans l'environnement. Ce logiciel utilise une combinaison de capteurs, tels que le GPS, le lidar et les caméras, pour créer une carte des environs et déterminer la position du robot. En mettant continuellement à jour la carte et la position du robot, le logiciel de navigation garantit que le robot peut atteindre sa destination en toute sécurité et efficacement.
2. Logiciel d'intégration de capteurs et d'analyse de données
Les robots suivis d'intervention d'urgence sont équipés d'une large gamme de capteurs, notamment des caméras, des détecteurs de gaz, des capteurs de rayonnement et des imageurs thermiques. Le logiciel d'intégration de capteurs est chargé de collecter les données de ces capteurs et de les présenter de manière significative à l'opérateur.
Par exemple, dans unRobot suivi de détection CBRN et de reconnaissance de dangers, le logiciel d'intégration de capteurs peut combiner les données de plusieurs capteurs pour fournir une vue complète de l'environnement dangereux. Ces données peuvent être utilisées pour détecter la présence d'agents chimiques, biologiques, radiologiques et nucléaires (CBRN), ainsi que d'autres dangers tels que les incendies et les dommages structurels.
Le logiciel d’analyse des données joue un rôle crucial pour donner un sens aux données des capteurs. Il peut identifier des modèles, des tendances et des anomalies dans les données, ce qui peut aider les opérateurs à prendre des décisions éclairées. Par exemple, si le capteur de rayonnement détecte une augmentation soudaine des niveaux de rayonnement, le logiciel d'analyse des données peut alerter l'opérateur et lui fournir des recommandations sur la marche à suivre.
3. Logiciel de téléopération
Dans de nombreuses situations d’urgence, il est nécessaire d’avoir un contrôle direct sur le robot. Le logiciel de téléopération permet aux opérateurs de contrôler à distance les mouvements, les capteurs et d'autres fonctions du robot. Ce logiciel fournit une interface conviviale qui permet aux opérateurs de faire fonctionner le robot comme s'ils étaient sur place.
Les logiciels de téléopération incluent généralement des fonctionnalités telles que le streaming vidéo, qui permettent aux opérateurs de voir ce que les caméras du robot capturent en temps réel. Il fournit également des commandes pour déplacer le robot vers l'avant, vers l'arrière, le tourner et faire fonctionner les bras manipulateurs du robot. Certains logiciels de téléopération prennent également en charge le contrôle multi-robots, permettant aux opérateurs de gérer plusieurs robots simultanément.
4. Logiciel de sécurité et de redondance
La sécurité est de la plus haute importance dans les opérations d’intervention d’urgence. Le logiciel de sécurité est conçu pour protéger le robot, l'opérateur et l'environnement. Il comprend des fonctionnalités telles que l'évitement des collisions, qui utilise des capteurs pour détecter les obstacles et empêcher le robot de s'écraser dessus.
Un logiciel de redondance est également indispensable pour garantir la fiabilité du robot. En cas de panne matérielle ou logicielle, le logiciel de redondance peut basculer vers des systèmes de sauvegarde pour maintenir la fonctionnalité du robot. Cela permet de minimiser les temps d'arrêt et de garantir que le robot peut continuer à remplir sa mission.
5. Logiciel de communication
Une communication efficace est essentielle pour coordonner les efforts d’intervention d’urgence. Le logiciel de communication permet au robot de communiquer avec l'opérateur, d'autres robots et d'autres équipes d'intervention d'urgence. Il utilise des technologies sans fil telles que le Wi-Fi, le Bluetooth et les réseaux cellulaires pour transmettre des données et des commandes.
Le logiciel de communication comprend également des fonctionnalités de cryptage et de sécurité des données, garantissant que les informations transmises entre le robot et l'opérateur sont protégées contre tout accès non autorisé. Ceci est particulièrement important dans les scénarios d’intervention d’urgence sensibles, où la sécurité des données peut avoir un impact significatif sur le résultat de la mission.
6. Compatibilité et personnalisation
Lors du choix d'un logiciel pour les robots suivis d'intervention d'urgence, il est important de prendre en compte la compatibilité avec le matériel du robot et d'autres systèmes. Le logiciel doit être capable de fonctionner de manière transparente avec les capteurs, les actionneurs et les dispositifs de communication du robot.
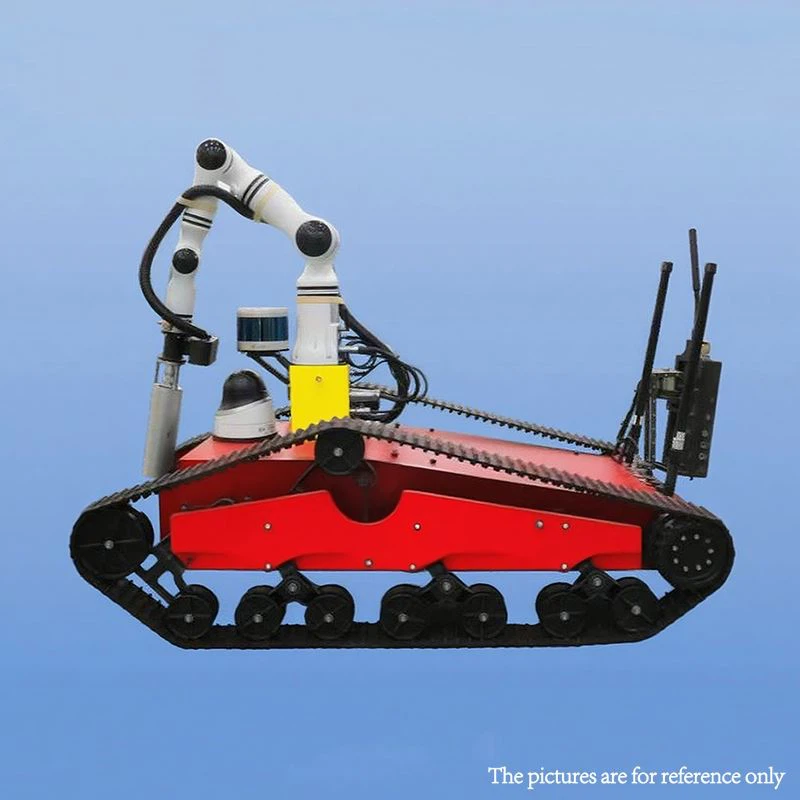

La personnalisation est également un facteur clé. Différents scénarios d'intervention d'urgence peuvent nécessiter différentes fonctionnalités et capacités logicielles. En tant que fournisseur, nous proposons des solutions logicielles personnalisables pour répondre aux besoins spécifiques de nos clients. Qu'il s'agisse d'ajouter de nouveaux capteurs, d'intégrer des systèmes d'intervention d'urgence existants ou de développer des algorithmes personnalisés, nous pouvons travailler avec nos clients pour fournir une solution logicielle sur mesure.
7. Formation et assistance
En plus de fournir des logiciels de haute qualité, nous proposons également des services de formation et d'assistance à nos clients. Les programmes de formation sont conçus pour aider les opérateurs à apprendre à utiliser le logiciel de manière efficace et sûre. Nos formations couvrent des sujets tels que la planification de mission, la téléopération, l'analyse des données des capteurs et les procédures de sécurité.
Nous fournissons également une assistance continue pour garantir que nos clients puissent tirer le meilleur parti de leurs robots suivis d'intervention d'urgence. Notre équipe d'assistance est disponible 24h/24 et 7j/7 pour répondre aux questions, fournir une assistance technique et aider à résoudre tout problème pouvant survenir.
Conclusion
Le logiciel utilisé pour contrôler les robots suivis d’intervention d’urgence est un élément essentiel de leur fonctionnalité. De la planification de mission et de la navigation à l'intégration de capteurs et à l'analyse des données, chaque type de logiciel joue un rôle essentiel pour garantir que les robots peuvent effectuer leurs tâches de manière efficace et en toute sécurité.
En tant que fournisseur deRobot d'intervention en environnement dangereux CBRNet d'autres robots suivis d'intervention d'urgence, nous nous engageons à fournir à nos clients les meilleures solutions logicielles de leur catégorie. Notre logiciel est conçu pour être convivial, fiable et personnalisable, permettant à nos clients de s'adapter à un large éventail de scénarios d'intervention d'urgence.
Si vous souhaitez en savoir plus sur nos robots suivis d'intervention d'urgence et le logiciel qui les alimente, ou si vous avez des questions sur l'achat de nos produits, n'hésitez pas à nous contacter. Nous sommes impatients de travailler avec vous pour améliorer vos capacités d’intervention d’urgence.
Références
- Johnson, A. (2020). "Solutions logicielles avancées pour les robots d'intervention d'urgence". Journal de robotique.
- Smith, B. (2019). "Le rôle de l'intégration des capteurs dans la robotique d'intervention d'urgence". Journal de gestion des matières dangereuses.
- Brun, C. (2021). "Téléopération et sécurité dans les robots d'intervention d'urgence". Journal international de robotique et d'automatisation.


