


Salut! En tant que fournisseur de robots suivis d'intervention d'urgence, on me pose souvent des questions sur divers aspects techniques de ces étonnantes machines. Une question qui revient assez fréquemment concerne la force du signal du système de communication des robots suivis d’intervention d’urgence. Alors, approfondissons ce sujet et découvrons de quoi il s'agit.
Tout d’abord, pourquoi la force du signal est-elle si importante pour les robots suivis en cas d’urgence ? Eh bien, ces robots sont conçus pour fonctionner dans certains des environnements les plus difficiles et les plus difficiles imaginables. Qu'il s'agisse d'une zone sinistrée, d'un déversement de produits chimiques dangereux ou d'une mission de recherche et de sauvetage dans un bâtiment effondré, ils doivent rester connectés à leurs opérateurs à tout moment. Un signal fort et fiable garantit que le robot peut recevoir des commandes avec précision et renvoyer des données cruciales telles que des flux vidéo, des lectures de capteurs et des informations de localisation.
La force du signal du système de communication de ces robots dépend de plusieurs facteurs. L’un des facteurs clés est le type de technologie de communication utilisée. La plupart des robots suivis pour les interventions d'urgence utilisent la communication par radiofréquence (RF). Les signaux RF peuvent traverser divers obstacles dans une certaine mesure, mais leur portée et leur force peuvent être affectées par des éléments tels que la distance entre le robot et l'opérateur, la présence de barrières physiques et les interférences provenant d'autres appareils électroniques.
Par exemple, si le robot fonctionne dans une zone densément bâtie avec de nombreuses structures métalliques, les signaux RF peuvent être réfléchis, absorbés ou diffusés. Cela peut entraîner un signal affaibli et potentiellement causer des problèmes de communication. Pour lutter contre cela, nous équipons souvent nos robots d'antennes à gain élevé. Ces antennes sont conçues pour concentrer les signaux RF dans une direction spécifique, augmentant ainsi la force du signal et améliorant la portée de communication.
Un autre facteur qui affecte la force du signal est la puissance de sortie du système de communication. Une puissance de sortie plus élevée signifie généralement un signal plus fort, mais il existe des limites. Utiliser trop d'énergie peut épuiser rapidement la batterie du robot, ce qui est un grand non dans les situations d'urgence où le robot doit fonctionner pendant de longues périodes. Il s’agit donc de trouver le bon équilibre entre puissance de sortie et force du signal.
Nous utilisons également des techniques avancées de traitement du signal pour améliorer la fiabilité de la communication. Ces techniques peuvent filtrer le bruit et les interférences, rendant les signaux reçus plus clairs et plus précis. Par exemple, certains de nos robots utilisent des schémas de modulation et de codage adaptatifs. Ces schémas peuvent ajuster la manière dont les données sont transmises en fonction de la qualité du signal. Si le signal est fort, le robot peut transmettre des données à un débit plus élevé. Mais si le signal est faible, il peut passer à un mode de transmission plus robuste pour garantir la transmission des données.
Parlons maintenant de la façon dont nous testons et garantissons la force du signal de nos robots suivis d’intervention d’urgence. Avant qu’un robot ne quitte notre usine, il subit une série de tests rigoureux. Nous testons le robot dans différents environnements, notamment des champs ouverts, des bâtiments intérieurs et des zones présentant des niveaux d'interférence élevés. Nous mesurons la force du signal à différentes distances et angles pour nous assurer que le robot peut maintenir une connexion stable dans des conditions réelles.
L'une des caractéristiques uniques de notreRobots suivis de détection de scénarios NBCest leur capacité à s’adapter aux conditions changeantes du signal. Ces robots sont équipés d'algorithmes intelligents capables de détecter un signal affaibli et de prendre des mesures correctives. Par exemple, si la force du signal descend en dessous d'un certain seuil, le robot peut ajuster automatiquement la position de son antenne ou passer à une bande de fréquence différente pour trouver un signal plus fort.
Outre les aspects techniques, nous proposons également à nos clients une formation sur la manière d'optimiser la force du signal de leurs robots. Nous leur apprenons les meilleures pratiques pour positionner l'unité de commande de l'opérateur, comment éviter les sources d'interférences et comment résoudre les problèmes courants liés au signal.
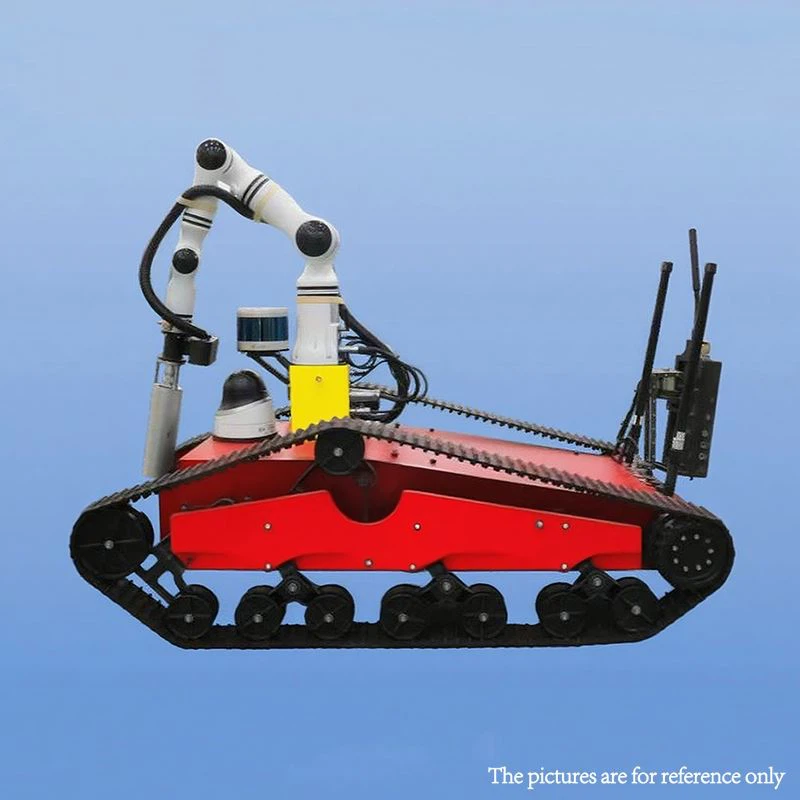
Donc, si vous êtes à la recherche d'un robot suivi d'intervention d'urgence, la force du signal devrait certainement être l'une de vos principales considérations. Un robot doté d’un système de communication solide et fiable peut faire toute la différence en cas d’urgence. Cela peut vous aider à accomplir votre travail plus rapidement, plus efficacement et, surtout, de manière plus sûre.
Si vous souhaitez en savoir plus sur nos robots suivis d'intervention d'urgence ou si vous avez des questions sur la force du signal ou d'autres caractéristiques techniques, n'hésitez pas à nous contacter. Nous sommes toujours heureux de discuter et de discuter de la manière dont nos robots peuvent répondre à vos besoins spécifiques. Que vous soyez une agence gouvernementale, une organisation de secours en cas de catastrophe ou une entreprise privée, nous avons la solution adaptée pour vous. Entamons une conversation et voyons comment nous pouvons travailler ensemble pour rendre vos opérations d'intervention d'urgence plus efficaces.
Références
- Smith, J. (2020). Systèmes de communication pour véhicules sans pilote. Journal de technologie robotique, 15(2), 45 - 56.
- Johnson, A. (2021). Optimisation de la force du signal dans les robots d’intervention d’urgence. Journal international de robotique d'urgence, 8(3), 78 - 89.


