


Si vous êtes déjà resté à l'extérieur d'une centrale nucléaire, vous savez à quel point chaque opération à l'intérieur de l'installation est silencieuse, délibérée et comporte des enjeux élevés. Chaque soudure de tuyau, chaque relevé de rayonnement, chaque position de vanne compte – et l’accès humain à certaines zones est soit impossible en raison de niveaux de rayonnement élevés, soit trop long, soit tout simplement trop dangereux. C'est là qu'interviennent les chiens robotiques d'inspection des centrales nucléaires : ces robots mobiles à quatre pattes se déplacent péniblement dans les couloirs, montent les escaliers, manœuvrent sur du béton irrégulier et collectent des données qui mettraient les travailleurs en danger s'ils effectuaient leur travail. Mais pour toute personne responsable du déploiement de ces robots, que vous soyez ingénieur de centrale, responsable d'installation ou responsable des achats, une question revient sans cesse : quelle est la consommation électrique d'un chien robotique d'inspection de centrale nucléaire ?
J'ai passé les sept dernières années à vendre des robots d'inspection pour des installations industrielles et nucléaires, j'ai donc répondu à cette question des centaines de fois. La réponse n'est pas un simple chiffre : cela dépend de ce que fait le robot, de l'endroit où il le fait et du type d'outils qu'il utilise. Laissez-moi vous expliquer la consommation d'énergie réelle de ces machines, détailler les facteurs qui déterminent la consommation et expliquer pourquoi il ne s'agit pas seulement de kilowattheures (kWh) sur une fiche technique.
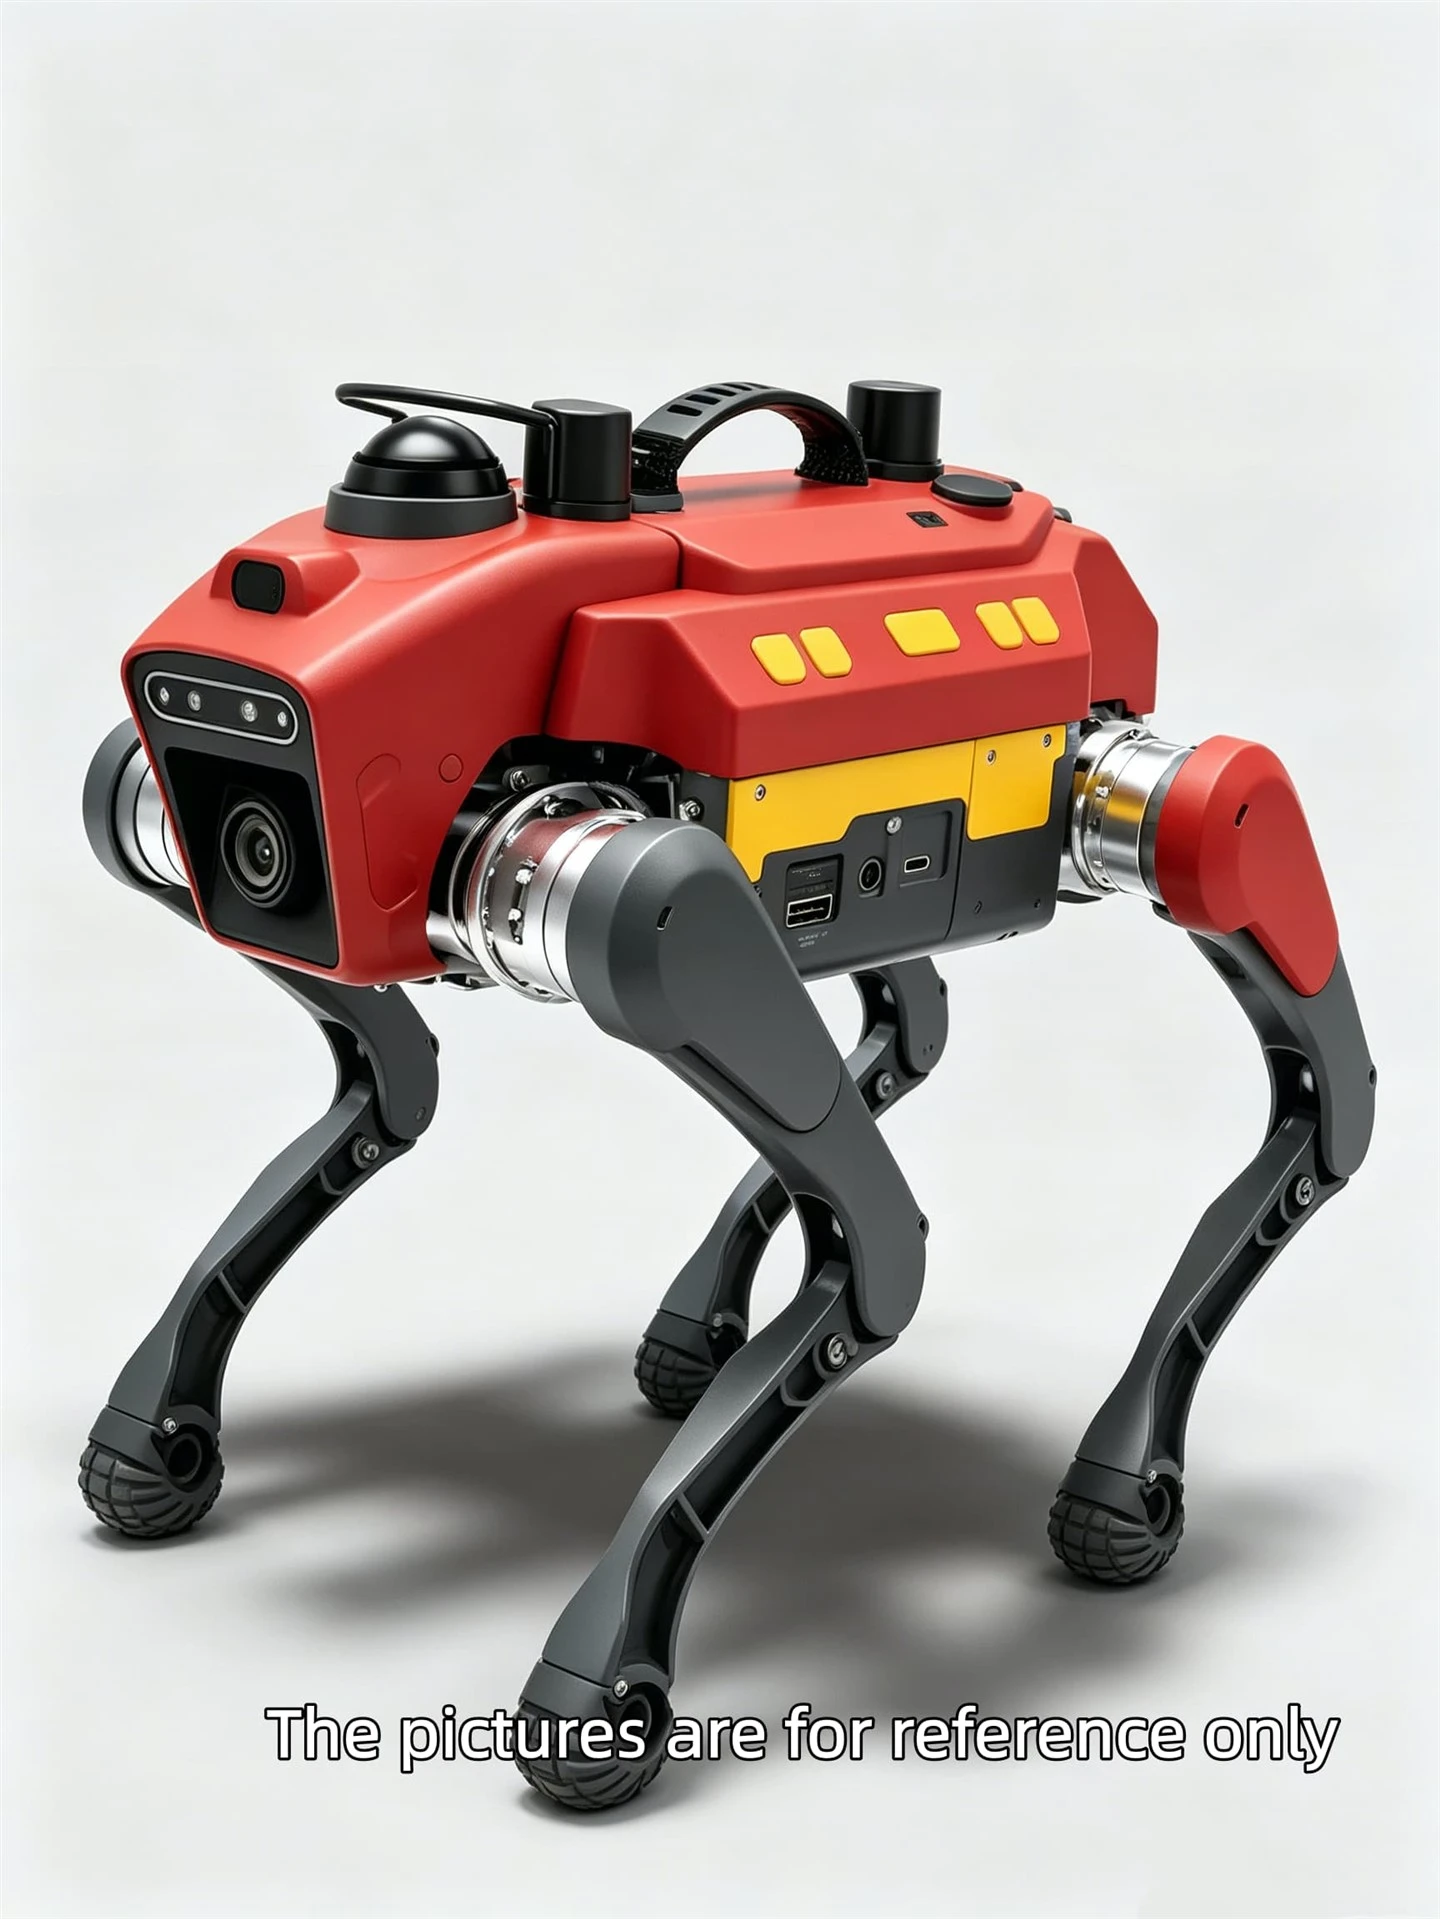
Tout d’abord, définissons une ligne de base. La plupart des chiens robotiques d'inspection construits pour les installations nucléaires sont construits sur la même plate-forme quadrupède que les robots de sécurité industrielle, mais modifiés pour gérer des environnements plus difficiles. Ils disposent de capteurs résistants aux radiations, de boîtiers anti-poussière et d'un espace de chargement suffisant pour transporter des détecteurs de rayonnement, des caméras thermiques, des analyseurs de gaz et même de petits bras manipulateurs pour le contrôle des vannes. Pour le contexte, notre gamme de robots d'inspection, y compris les robots spécialisésChien robotique autonome pour l'inspection des installations nucléaires- est conçu pour équilibrer mobilité et utilité, de sorte que sa consommation électrique est directement liée à ses fonctions principales.
La mobilité est la plus grande consommation d’énergie pour tout robot quadrupède, nucléaire ou autre. Contrairement aux robots à roues qui roulent sur une surface plane, les machines à quatre pattes doivent soulever tout leur poids (généralement entre 30 et 50 kg pour les modèles d'inspection) à chaque pas, ajuster leur équilibre sur un terrain accidenté et réagir en temps réel aux obstacles. Dans une centrale nucléaire, les sols sont rarement parfaitement plats : on retrouve des joints de dilatation entre les sections de béton, de légères pentes dans les couloirs d'accès et parfois des petits débris ou résidus de déversements issus de l'entretien courant. Pour s'y déplacer, les moteurs du robot doivent travailler plus fort que sur un chemin asphalté lisse.
Examinons quelques chiffres. Lorsqu'un chien robotique marche à un rythme lent et régulier (environ 1 km/h, ce qui est la norme pour les tâches d'inspection où il s'arrête pour prendre des mesures tous les quelques mètres), sa consommation d'énergie en termes de mobilité oscille autour de 100 à 150 watts. C'est à peu près la même chose qu'une seule ampoule à incandescence. Mais s’il doit monter un petit escalier (courant dans les centrales nucléaires pour accéder aux supports de tuyaux du niveau supérieur) ou traverser une zone rugueuse et jonchée de débris, cela passe à 200 à 250 watts. Les moteurs doivent produire plus de couple pour soulever le poids du robot et s'ajuster aux irrégularités, de sorte que la consommation d'énergie augmente lors de ces manœuvres.
Ensuite, il y a la charge utile. Un chien robotique d'inspection nucléaire ne se contente pas de marcher : il transporte des outils qui collectent des données critiques. La charge utile standard de nos modèles nucléaires comprend un détecteur de rayonnement gamma, une caméra infrarouge thermique, un capteur de gaz pour détecter les fuites (comme l'hydrogène ou le méthane) et une caméra 4K pour l'inspection visuelle. Chacun de ces capteurs ajoute une consommation d'énergie, et certains sont plus intensifs que d'autres. Le détecteur gamma, par exemple, fonctionne à faible puissance (environ 10 watts), tandis que la caméra thermique, qui doit traiter des images haute résolution en temps réel, utilise environ 15 watts. Si une usine doit ajouter un module de cartographie des rayonnements ou un petit bras manipulateur pour actionner les vannes, cela ajoute 20 à 30 watts supplémentaires. La consommation totale d’énergie de la charge utile varie donc de 25 à 50 watts, selon les outils.
Un autre facteur clé est l’autonomie. Ces robots n'ont pas besoin d'un humain pour marcher à leurs côtés, ils s'appuient donc sur des ordinateurs de bord, des capteurs LiDAR (détection et télémétrie de la lumière) et un logiciel de navigation pour tracer leur chemin et éviter les obstacles. La puissance de traitement pour l’autonomie est constante, ajoutant environ 30 à 40 watts au total. C'est pourquoi lorsqu'un robot est au ralenti (garé, en attente de sa prochaine tâche d'inspection), la consommation électrique tombe à seulement 5 à 10 watts, soit juste assez pour maintenir le système de navigation et la batterie chargés.
Au total, la consommation électrique totale d'un chien robotique d'inspection de centrale nucléaire lors de tâches actives (marche et inspection) varie de 150 watts (marche lente, pas de charge utile supplémentaire) à 340 watts (montée d'escaliers, charge utile complète des capteurs). Sur une période d'inspection de 8 heures, cela représente entre 1,2 kWh et 2,7 kWh. Pour un poste de 12 heures, c'est de 1,8 kWh à 4,1 kWh. C'est bien moins que ce à quoi je m'attendais lorsque j'ai commencé à travailler avec ces robots, et c'est l'une des raisons pour lesquelles ils sont si pratiques pour les installations nucléaires : vous n'avez pas besoin d'une source d'énergie massive et robuste pour les faire fonctionner.
Mais attendez, la consommation d’énergie ne dépend pas seulement de la quantité d’électricité utilisée par le robot. Il s'agit également de la batterie, car c'est ce qui limite la durée de fonctionnement. Une batterie standard pour nos chiens robotiques d’inspection nucléaire est un pack lithium-ion de 24 volts d’une capacité de 10 Ah. C'est une batterie de 240 Wh. Ainsi, si un robot consomme 150 watts, il peut fonctionner pendant environ 1,5 heure (240 Wh / 150 W = 1,6 heure). S'il utilise 300 watts, cela tombe à un peu moins de 50 minutes. Cela signifie qu'une seule charge suffit pour 1 à 3 équipes d'inspection, en fonction du nombre de manœuvres et du nombre d'outils utilisés.
Mais voici une chose que beaucoup de nouveaux acheteurs ne réalisent pas : vous n'êtes pas obligé de garder le robot branché 24h/24 et 7j/7. La plupart des centrales nucléaires disposent de stations de recharge dédiées situées dans des zones sécurisées et à faible rayonnement. Lorsque le robot termine une tâche, il retourne de manière autonome à la station de recharge, se connecte et recharge sa batterie. Une charge complète prend environ 2 heures, et même si le robot n'a besoin que d'une recharge rapide, il peut le faire en 20 à 30 minutes. Ainsi, pour une usine effectuant plusieurs tâches d'inspection par jour, vous n'aurez peut-être besoin de changer les batteries qu'une fois par semaine, ou même d'utiliser un deuxième robot pour assurer la couverture pendant que l'un d'entre eux est en charge.
Bien entendu, tous les robots d’inspection ne sont pas construits de la même manière. Notre gamme de produits comprend différents modèles pour différents besoins. Par exemple, leRobot quadrupède d'inspection intelligent pour la sécurité et l'inspection industrielleest un modèle à usage général pour les usines de fabrication, et sa consommation électrique est légèrement inférieure : environ 120 à 300 watts pour les tâches actives, car il n'a pas besoin de boîtiers résistants aux radiations ni de capteurs nucléaires spécialisés. LeRobot d'inspection intelligent à roues pour l'inspection industrielleutilise une combinaison de roues et de pieds, ce qui le rend plus efficace sur les surfaces planes, avec une consommation d'énergie tombant de 80 à 200 watts lors du roulement. Pour l'inspection des oléoducs et des gazoducs, comme notreRobot quadrupède autonome pour l’inspection des pipelines de pétrole et de gaz, la consommation électrique est similaire à celle du modèle nucléaire, car il doit gérer des terrains accidentés et transporter des capteurs de gaz.
J'ai pu le constater personnellement avec une centrale nucléaire avec laquelle nous travaillons dans le Midwest. L'année dernière, ils ont déployé 10 de nos chiens robotiques d'inspection nucléaire pour vérifier les fuites de radiations, la position des vannes et la corrosion des tuyaux dans leur système secondaire, qui comporte des zones avec 5 à 10 rem par heure, trop élevées pour que des travailleurs humains puissent y passer plus de quelques minutes à la fois. Au début, ils s’inquiétaient du temps d’exécution. Mais après trois mois d’utilisation, leur équipe a constaté que chaque robot avait en moyenne 4 heures d’autonomie par charge, et non les 1 à 3 que nous avons citées. Pourquoi? Parce qu'ils ont optimisé les tâches : les robots ne montent les escaliers que lorsque cela est nécessaire, courent à des vitesses plus lentes dans des couloirs plats et désactivent les capteurs non critiques lorsqu'ils se déplacent entre des points de contrôle. Il s'agit d'un ajustement courant : les usines peuvent modifier les paramètres du robot en fonction de leurs besoins d'inspection, ce qui modifie la consommation d'énergie.
Autre exemple : une centrale nucléaire du Sud-Est utilise nos chiens robotisés pour des patrouilles toutes les 4 heures. Les robots tournent au ralenti entre les patrouilles, éteignant certains capteurs pour économiser la batterie, ils n'ont donc besoin d'être rechargés qu'une fois tous les 5 jours. C'est une énorme victoire pour leur équipe opérationnelle : ils n'ont pas besoin d'interrompre les inspections pour remplacer les batteries, et les robots couvrent des zones qui prendraient deux fois plus de temps à vérifier aux humains, sans exposition aux radiations.
Alors pourquoi est-ce important au-delà des simples chiffres de spécifications ? Pour les installations nucléaires, l’efficacité est essentielle. Les temps d’arrêt coûtent cher : chaque heure pendant laquelle une centrale est hors ligne pour des inspections peut coûter des dizaines de milliers de dollars en revenus énergétiques perdus. Les chiens robots réduisent les temps d'arrêt car ils peuvent travailler 24 heures sur 24 (par équipes, avec charge), et leur consommation d'énergie prévisible signifie que les usines peuvent planifier des programmes de charge, sans surprises de dernière minute. Cela signifie également des coûts opérationnels inférieurs : les batteries de ces robots coûtent quelques centaines de dollars chacune, et comme elles durent 2 à 3 ans, les coûts d'alimentation et de batterie ne représentent qu'une fraction de ce qu'il en coûterait pour envoyer des travailleurs humains dans des zones à haut risque.
J'ai parlé à de nombreux directeurs d'usine qui étaient sceptiques au début : ils pensaient qu'un chien robotique consommerait énormément d'énergie, nécessiterait une charge constante et serait trop difficile à entretenir. Mais une fois que je leur ai expliqué les chiffres et que je leur ai montré des études de cas provenant d'autres usines, ils se sont rendu compte que ce n'était pas si compliqué. La consommation électrique est gérable, la durée d'exécution est plus que suffisante pour les tâches d'inspection et les avantages en matière de sécurité dépassent de loin les faibles coûts d'exploitation.

Bien sûr, il existe des facteurs qui peuvent empirer la consommation d’énergie. Si un robot est utilisé dans un environnement particulièrement difficile, comme une centrale nucléaire avec de la poussière, des températures extrêmes ou de forts rayonnements, il peut nécessiter des étalonnages de capteurs plus fréquents, ce qui augmente la consommation d'énergie. Ou si une usine a besoin que le robot fonctionne 24 heures sur 24 et 7 jours sur 7 pour des inspections d'urgence, elle peut déployer plusieurs robots en rotation, de sorte que chacun ne fonctionne que pendant 8 heures avant de se charger. De cette façon, vous n’aurez jamais de lacune dans la couverture des inspections.
En fin de compte, la consommation électrique d’un chien robotique d’inspection de centrale nucléaire est un problème qui peut être résolu. La question n'est pas de savoir « combien cela consomme-t-il ? » mais « comment pouvons-nous adapter cette utilisation aux besoins spécifiques de notre usine ? Que vous ayez besoin d'un robot pour des patrouilles de routine, une cartographie des rayonnements ou des inspections de vannes, notre gamme de produits, y compris leChien robotique autonome pour patrouille et inspection-est conçu pour équilibrer l'efficacité énergétique, la fonctionnalité et la durabilité pour les environnements nucléaires.
Si vous êtes un opérateur de centrale nucléaire, un ingénieur ou un responsable des achats qui cherche à déployer des robots d'inspection et que vous souhaitez discuter des besoins en énergie, de la durée de fonctionnement ou du modèle adapté à votre installation, je serai heureux de vous expliquer les détails. Nous travaillons avec des usines de toutes tailles, des petits réacteurs de recherche aux grandes installations nucléaires commerciales, et nous pouvons personnaliser nos robots pour répondre précisément à vos besoins d'inspection. Ne laissez pas l'incertitude concernant la consommation d'énergie vous empêcher d'améliorer la sécurité et l'efficacité de votre usine.
Références :
- Agence internationale de l'énergie atomique (AIEA). «Technologies robotiques pour l'inspection et la maintenance des installations nucléaires». Série Énergie nucléaire de l’AIEA, 2021.
- Association de l'industrie de la robotique. "Spécifications et mesures de performances pour les robots industriels quadrupèdes." Rapport technique RIA, 2022.
- Institut de l'énergie nucléaire (NEI). «Analyse coûts-avantages des systèmes d'inspection robotisés pour les centrales nucléaires commerciales». Rapport NEI, 2023.


