


Dans le domaine des interventions d’urgence, les robots suivis sont devenus des atouts inestimables, offrant un moyen d’accéder et d’opérer dans des zones trop dangereuses ou difficiles pour les intervenants humains. Ces robots sont conçus pour naviguer dans des environnements complexes, tels que des bâtiments sinistrés, des sites d'accidents industriels et des zones affectées par des menaces chimiques, biologiques ou radiologiques. En tant que fournisseur de robots suivis d'intervention d'urgence, j'ai été témoin des défis et des solutions liés à leur navigation dans ces scénarios complexes.
La complexité des environnements d’urgence
Les environnements d’urgence se caractérisent par un degré élevé d’incertitude et de complexité. Les débris, les terrains accidentés, la visibilité limitée et la présence de substances dangereuses posent tous des défis importants à la navigation des robots. Par exemple, dans un bâtiment qui a été endommagé par un tremblement de terre, il peut y avoir de gros morceaux de béton, des poutres tombées et des gravats éparpillés sur le sol. Le robot doit être capable de détecter ces obstacles et de trouver un chemin sûr pour les franchir.
Sur les sites d'accidents industriels, des déversements de produits chimiques ou de gaz peuvent survenir, ce qui non seulement constitue une menace pour les capteurs du robot, mais rend également le sol glissant. De plus, l’agencement des installations industrielles peut être extrêmement complexe, avec des couloirs étroits, plusieurs niveaux et un labyrinthe de canalisations et de machines.
Les zones touchées par des menaces nucléaires, biologiques ou chimiques (NBC) présentent des difficultés supplémentaires. La présence de radiations ou d'agents toxiques peut interférer avec les systèmes électroniques du robot, et la nécessité de collecter des échantillons et d'effectuer des inspections détaillées ajoute à la complexité de la navigation. NotreRobots suivis de détection de scénarios NBCsont spécialement conçus pour gérer ces situations difficiles tout en maintenant une navigation précise.
Technologies de navigation
Navigation basée sur des capteurs
L'une des principales méthodes de navigation des robots dans des environnements complexes est la navigation basée sur des capteurs. Ces robots sont équipés de divers capteurs, notamment des scanners laser, des caméras, des capteurs à ultrasons et des capteurs infrarouges.
Les scanners laser, tels que le LiDAR (Light Detection and Ranging), sont particulièrement utiles pour cartographier l'environnement. Ils émettent des faisceaux laser et mesurent le temps nécessaire à la lumière pour rebondir sur les objets. Ces données sont ensuite utilisées pour créer une carte 3D des environs. Le robot peut analyser cette carte pour identifier les obstacles, déterminer la forme et la taille de l'espace et planifier un chemin en conséquence.
Les caméras, à lumière visible et infrarouge, fournissent des informations visuelles sur l'environnement. Les caméras à lumière visible peuvent être utilisées pour la reconnaissance générale d’objets et pour détecter les signes de présence humaine. Les caméras infrarouges sont utiles dans des conditions de faible luminosité ou pour détecter des sources de chaleur, telles que des survivants piégés dans un bâtiment ou des points chauds dans une zone touchée par un incendie.
Les capteurs à ultrasons sont souvent utilisés pour la détection d'obstacles à courte portée. Ils émettent des ondes sonores à haute fréquence et mesurent le temps nécessaire au retour des échos. Cela permet au robot de détecter les objets à proximité et d'éviter les collisions.
Localisation et cartographie simultanées (SLAM)
SLAM est une technologie clé pour la navigation des robots dans des environnements inconnus. Il permet au robot de construire une carte de l'environnement tout en déterminant simultanément sa propre position sur cette carte. Ceci est crucial dans les situations d'intervention d'urgence où le robot peut être déployé dans une zone sans cartes préexistantes.
Il existe différents algorithmes pour le SLAM, tels que le SLAM basé sur le filtre de Kalman étendu (EKF) et le SLAM basé sur un graphique. SLAM basé sur EKF utilise une approche probabiliste pour estimer la position du robot et la carte de l'environnement. Il met à jour les estimations en fonction des mesures des capteurs et du mouvement du robot. Le SLAM basé sur un graphique, quant à lui, représente la trajectoire du robot et la carte sous forme de graphique, où les nœuds représentent les positions du robot et les bords représentent les relations entre ces positions.
Apprentissage automatique et navigation basée sur l'IA
Les techniques d’apprentissage automatique et d’intelligence artificielle sont de plus en plus utilisées pour améliorer la navigation des robots dans des environnements complexes. Ces techniques peuvent permettre au robot d’apprendre des expériences passées et de s’adapter à de nouvelles situations.
Par exemple, des algorithmes d’apprentissage profond peuvent être utilisés pour entraîner le robot à reconnaître différents types d’obstacles et de dangers. Les réseaux de neurones convolutifs (CNN) peuvent être appliqués aux images de caméras pour classer des objets tels que des débris, un incendie ou des déversements de produits chimiques. Les réseaux neuronaux récurrents (RNN) peuvent être utilisés pour prédire la position future du robot en fonction de ses mouvements passés et des données des capteurs.
L'apprentissage par renforcement est une autre technique puissante. En apprentissage par renforcement, le robot apprend à naviguer en recevant des récompenses ou des pénalités en fonction de ses actions. Par exemple, si le robot réussit à éviter un obstacle et atteint un emplacement cible, il reçoit une récompense positive. S'il entre en collision avec un obstacle, il reçoit une récompense négative. Au fil du temps, le robot apprend à entreprendre des actions qui maximisent la récompense cumulée, ce qui conduit à une navigation plus efficace.
Adaptabilité et mobilité
Outre les technologies de navigation avancées, l’adaptabilité et la mobilité des robots suivis sont essentielles pour naviguer dans des environnements complexes. Les robots à chenilles présentent à cet égard plusieurs avantages par rapport aux robots à roues.
Les chenilles offrent une meilleure traction sur des terrains irréguliers, tels que des décombres, de la boue ou de la neige. Ils peuvent répartir le poids du robot plus uniformément, réduisant ainsi le risque de rester coincé. La large zone de contact des chenilles permet également au robot de se déplacer sur des surfaces molles ou instables sans couler.
De plus, les robots à chenilles peuvent être conçus avec des articulations articulées ou des cadres flexibles, qui leur permettent de franchir des obstacles, tels que des marches ou des bûches tombées. Certains de nos robots à chenilles d'intervention d'urgence sont équipés de chenilles réglables qui peuvent changer de hauteur ou d'angle pour s'adapter à différents terrains.
Applications du monde réel et études de cas
Dans des scénarios d'intervention d'urgence réels, nos robots suivis ont prouvé leur efficacité dans la navigation dans des environnements complexes. Par exemple, lors d'une récente opération de secours suite à un tremblement de terre, nos robots ont été déployés pour rechercher des survivants dans un bâtiment effondré. Les robots ont utilisé leurs capteurs LiDAR pour créer une carte 3D de l’intérieur du bâtiment, qui a ensuite été utilisée pour planifier un chemin de recherche. Les caméras des robots étaient capables de détecter des signes de présence humaine, tels que des mouvements ou des signatures thermiques. La conception à chenilles des robots leur a permis de se déplacer sur les décombres et dans des passages étroits, atteignant des zones inaccessibles aux intervenants humains.
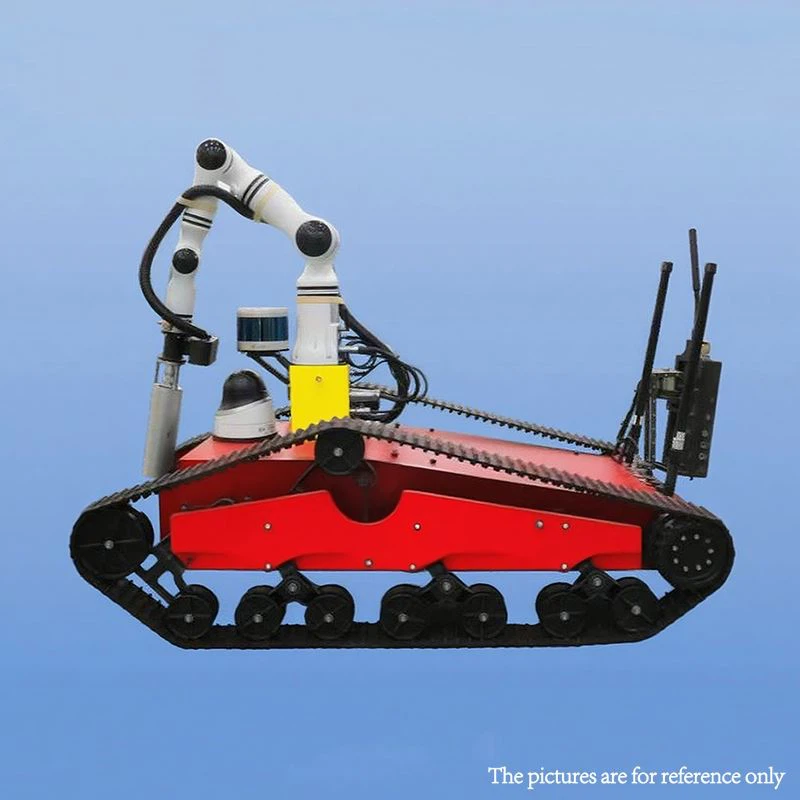
Lors d'un incident de déversement de produits chimiques industriels, notreRobots suivis de détection de scénarios NBCont été utilisés pour évaluer l’étendue du déversement et prélever des échantillons. Les capteurs des robots ont pu détecter le type et la concentration des agents chimiques, tandis que le système de navigation a permis aux robots de se déplacer en toute sécurité dans la zone contaminée.
Conclusion
Naviguer dans des environnements complexes est une tâche difficile mais cruciale pour les robots suivis d’intervention d’urgence. Grâce à l’utilisation de technologies de capteurs avancées, d’algorithmes SLAM, d’apprentissage automatique et d’une conception adaptée à l’adaptabilité et à la mobilité, ces robots peuvent fonctionner efficacement dans un large éventail de situations d’urgence.
En tant que fournisseur de robots suivis d'intervention d'urgence, nous nous engageons à améliorer continuellement les capacités de navigation de nos robots. Nous investissons dans la recherche et le développement pour intégrer les dernières technologies et garantir que nos robots peuvent répondre aux besoins en constante évolution des intervenants d'urgence.
Si vous êtes à la recherche de robots suivis d'intervention d'urgence de haute qualité, nous vous invitons à nous contacter pour une discussion détaillée sur vos besoins spécifiques. Notre équipe d'experts se fera un plaisir de vous aider à sélectionner le robot le plus adapté à votre application et de vous fournir tout le soutien nécessaire à l'achat et à la mise en œuvre.
Références
- Thrun, S., Burgard, W. et Fox, D. (2005). Robotique probabiliste. Presse du MIT.
- Siegwart, R., Nourbakhsh, IR et Scaramuzza, D. (2011). Introduction aux robots mobiles autonomes. Presse du MIT.
- Arkin, RC (1998). Robotique basée sur le comportement. Presse du MIT.


