


Face à des environnements de catastrophe complexes, le rôle des robots suivis en cas d’urgence est devenu de plus en plus important. En tant que fournisseur leader de ces robots avancés, nous explorons et innovons constamment pour garantir que nos produits peuvent naviguer dans les situations les plus difficiles et les plus imprévisibles.
Les défis des environnements de catastrophe complexes
Les environnements de catastrophe complexes présentent une multitude de défis pour les robots suivis d’intervention d’urgence. Ces environnements peuvent aller des catastrophes naturelles telles que les tremblements de terre, les inondations et les incendies de forêt aux catastrophes d'origine humaine comme les explosions industrielles et les déversements de produits chimiques. Dans ces scénarios, le terrain est souvent irrégulier, rempli de débris, de gravats et de surfaces inégales. Par exemple, après un tremblement de terre, les bâtiments peuvent s’effondrer, créant de gros tas de béton, de barres d’acier et d’autres débris qui bloquent le chemin des robots.
La visibilité est un autre problème majeur. Dans une zone touchée par un incendie, une épaisse fumée peut considérablement limiter la ligne de vue du robot, rendant difficile la détection des obstacles et la navigation en toute sécurité. En outre, les déversements de produits chimiques peuvent introduire des substances dangereuses dans l'environnement, ce qui constitue une menace non seulement pour les intervenants humains, mais également pour les composants électroniques et les capteurs des robots.
Technologies de navigation pour les robots suivis d’intervention d’urgence
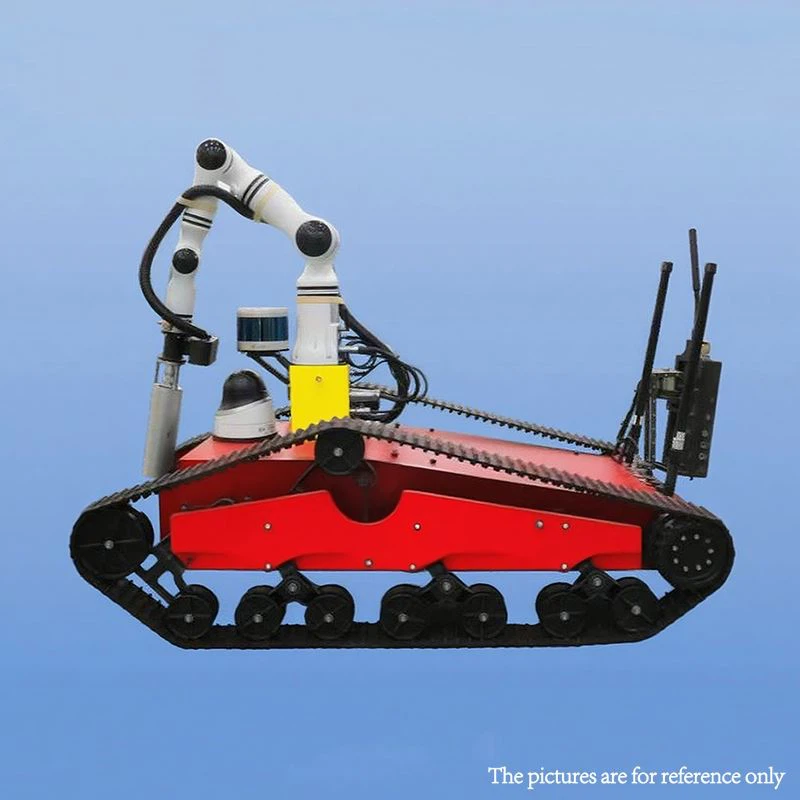
Pour surmonter ces défis, nos robots suivis d’intervention d’urgence sont équipés d’une variété de technologies de navigation avancées. L’une des technologies clés est le LiDAR (Light Detection and Ranging). Le LiDAR fonctionne en émettant des impulsions laser et en mesurant le temps nécessaire à la lumière pour rebondir sur les objets de l'environnement. Cela permet au robot de créer une carte 3D détaillée de son environnement, de détecter les obstacles, d'identifier le terrain et de planifier un chemin sûr vers sa destination. Par exemple, s’il y a un gros tas de débris sur le chemin, le système LiDAR peut mesurer avec précision sa taille, sa forme et son emplacement, permettant au robot de le contourner ou de trouver un moyen de l’escalader si possible.
Une autre technologie importante est celle des unités de mesure inertielle (IMU). Les IMU sont constituées d'accéléromètres, de gyroscopes et parfois de magnétomètres. Ils peuvent mesurer l’accélération, la vitesse angulaire et l’orientation du robot dans l’espace. Ces informations sont cruciales pour maintenir l'équilibre et la stabilité du robot, notamment lors de la navigation sur un terrain accidenté. Par exemple, si le robot gravit une pente, l'IMU peut détecter le changement d'orientation et ajuster la vitesse et le couple des chenilles du robot en conséquence pour l'empêcher de basculer.
Les capteurs visuels, tels que les caméras, jouent également un rôle essentiel dans la navigation. Les caméras haute résolution peuvent fournir des informations visuelles en temps réel sur l'environnement, qui peuvent être utilisées pour la reconnaissance d'objets, la planification de chemins et l'évitement d'obstacles. Dans des conditions de faible visibilité, les caméras thermiques peuvent être utilisées pour détecter les sources de chaleur, telles que les survivants ou les points chauds dans une zone touchée par un incendie. Nos robots sont souvent équipés d'une combinaison de caméras à lumière visible et thermiques pour s'adapter aux différentes situations d'éclairage.
Stratégies de navigation adaptatives
En plus de ces technologies, nos robots suivis d’intervention d’urgence utilisent des stratégies de navigation adaptatives. Ces robots sont conçus pour apprendre et ajuster leurs modèles de navigation en fonction de l'évolution de l'environnement. Par exemple, si le chemin initialement prévu par le robot est bloqué en raison d'un nouvel obstacle, le robot peut rapidement replanifier un nouveau chemin en utilisant les données de ses capteurs.
Des algorithmes d'apprentissage automatique sont intégrés au système de navigation du robot. Ces algorithmes peuvent analyser la grande quantité de données de capteurs collectées au fil du temps pour améliorer les performances de navigation du robot. Par exemple, ils peuvent apprendre les caractéristiques de différents types de terrain, tels que la boue, le sable ou les surfaces rocheuses, et ajuster la vitesse de déplacement et la traction du robot en conséquence.
Études de cas de navigation dans des environnements de catastrophe complexes
Jetons un coup d'œil à quelques exemples concrets de la façon dont nos robots suivis d'intervention d'urgence ont navigué dans des environnements de catastrophe complexes. Dans une zone récemment touchée par un tremblement de terre, les décombres étaient dispersés partout, créant un terrain chaotique et difficile à parcourir. Notre robot, équipé de LiDAR et de capteurs visuels, a pu créer une carte détaillée de la zone. Il a utilisé cette carte pour identifier des chemins clairs à travers les décombres, en évitant les obstacles importants et en atteignant des zones auxquelles les intervenants humains ne pouvaient pas facilement accéder.
Dans un scénario de déversement de produits chimiques, la visibilité était extrêmement faible en raison du dégagement de fumées toxiques. Les caméras thermiques de notre robot ont pu détecter la source du déversement et l'étendue de la zone contaminée. Le système IMU garantissait que le robot restait stable tout en se déplaçant sur un sol glissant et inégal. Le robot a ensuite utilisé ses capteurs embarqués pour collecter des échantillons du produit chimique, qui ont ensuite été analysés afin de déterminer la meilleure façon de contenir et de nettoyer le déversement.
Robots spécialisés pour les environnements CBRN
Pour les environnements dangereux CBRN (Chimique, Biologique, Radiologique et Nucléaire), nous proposons des robots spécialisés. LeRobot d'intervention en environnement dangereux CBRNest conçu pour fonctionner dans le plus dangereux de ces scénarios. Il est construit avec des matériaux renforcés pour protéger ses composants internes des radiations, des produits chimiques et des agents biologiques. Ce robot est équipé de capteurs avancés pour détecter et analyser ces substances dangereuses. Il peut naviguer dans des espaces confinés, tels que les couloirs des centrales nucléaires ou les installations de stockage de produits chimiques, pour évaluer la situation et fournir des informations cruciales à l'équipe d'intervention d'urgence.
Un autre produit, leRobot suivi de détection CBRN et de reconnaissance de dangers, est spécialement conçu pour détecter et cartographier les dangers CBRN. Il peut couvrir de vastes zones rapidement et avec précision, grâce à ses capteurs de haute précision pour identifier la présence et la concentration de diverses substances dangereuses. Le système de navigation du robot est optimisé pour ces environnements complexes, lui permettant de se déplacer dans des zones à visibilité limitée et à niveaux d'interférences élevés.
L’importance d’une navigation fiable dans les interventions d’urgence
Une navigation fiable est de la plus haute importance dans les situations d’intervention d’urgence. En cas de catastrophe, chaque seconde compte, et la capacité d’un robot à atteindre sa destination rapidement et précisément peut sauver des vies et réduire les dégâts matériels. Nos robots sont rigoureusement testés dans une variété d'environnements de catastrophe simulés pour garantir que leurs systèmes de navigation sont fiables et robustes.
Les données collectées par les robots pendant la navigation peuvent également être utilisées pour améliorer les futures stratégies d'intervention d'urgence. Par exemple, les cartes créées par les robots peuvent être partagées avec l’équipe d’intervention d’urgence, les aidant ainsi à mieux comprendre la situation sur le terrain et à prendre des décisions plus éclairées.

Contact pour l’approvisionnement et la collaboration
Si vous êtes intéressé par nos robots suivis d'intervention d'urgence ou si vous avez des questions sur leurs capacités de navigation dans des environnements de catastrophe complexes, nous vous encourageons à nous contacter pour une discussion sur l'approvisionnement. Notre équipe d'experts est prête à vous aider à trouver le robot le plus adapté à vos besoins spécifiques. Nous pensons que nos technologies avancées et nos produits fiables peuvent faire une différence significative dans les opérations d’intervention d’urgence.
Références
- Murali, V. et Eustice, R. (2017). Planification de mouvement tenant compte du terrain pour les véhicules à chenilles dans des environnements extrêmes. Conférence internationale IEEE/RSJ sur les robots et systèmes intelligents (IROS).
- Thrun, S., Burgard, W. et Fox, D. (2005). Robotique probabiliste. Presse du MIT.
- Siegwart, R., Nourbakhsh, IR et Scaramuzza, D. (2011). Introduction aux robots mobiles autonomes. Presse du MIT.


