


En tant que fournisseur de robots suivis d'intervention d'urgence, j'ai été témoin du pouvoir transformateur de ces machines dans les zones sinistrées. Dans ce blog, je vais me plonger dans le processus fascinant par lequel nos robots de suivi d'intervention d'urgence cartographient les zones sinistrées, une étape cruciale dans une gestion efficace des urgences.
L’importance de cartographier les zones sinistrées
Avant d'explorer le processus de cartographie, il est essentiel de comprendre pourquoi la cartographie est si vitale dans les interventions en cas de catastrophe. Lorsqu’une catastrophe telle qu’un tremblement de terre, une inondation ou un incendie de forêt survient, la zone touchée est souvent chaotique et dangereuse. Les intervenants d'urgence ont besoin d'informations précises sur le terrain, l'emplacement des survivants et l'étendue des dégâts pour planifier efficacement leurs opérations. La cartographie fournit ces informations essentielles, permettant aux intervenants de prendre des décisions éclairées et d'allouer efficacement les ressources.
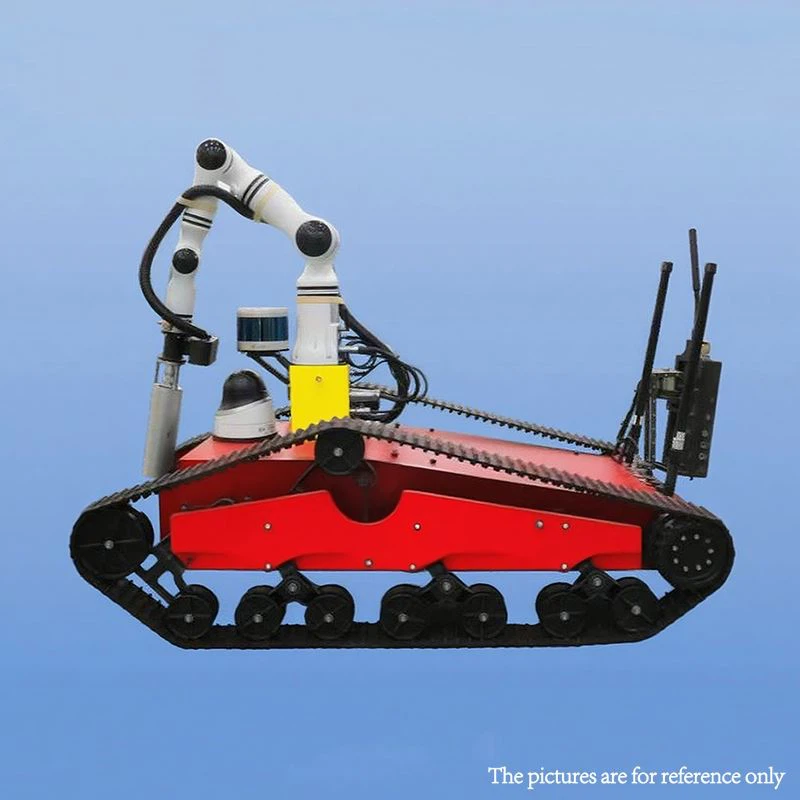
Comment nos robots suivis sont équipés pour la cartographie
Nos robots suivis d’intervention d’urgence sont équipés d’une suite de capteurs et de technologies avancés qui leur permettent de cartographier de manière exhaustive les zones sinistrées. Ceux-ci incluent :
- LIDAR (Détection et télémétrie de la lumière): Les capteurs LIDAR émettent des impulsions laser et mesurent le temps nécessaire à la lumière pour rebondir sur les objets de l'environnement. Ces données sont utilisées pour créer des cartes 3D détaillées de la zone sinistrée, montrant la forme et l'élévation du terrain, ainsi que l'emplacement des bâtiments, débris et autres obstacles.
- Radar: Les capteurs radar utilisent des ondes radio pour détecter des objets et mesurer leur distance, leur vitesse et leur direction. Dans les zones sinistrées, le radar peut être utilisé pour détecter des objets en mouvement tels que des survivants ou des véhicules, même dans des conditions de faible visibilité.
- Caméras: Nos robots sont équipés de caméras haute résolution, à la fois en lumière visible et infrarouge. Visible : les caméras à lumière visible capturent des images détaillées de la zone sinistrée, tandis que les caméras infrarouges peuvent détecter les signatures thermiques, aidant ainsi à localiser les survivants qui pourraient être cachés sous les débris ou dans les zones sombres.
- GPS (système de positionnement global): La technologie GPS permet au robot de déterminer sa localisation précise dans la zone sinistrée. Ces informations sont combinées avec les données d'autres capteurs pour créer des cartes précises et suivre le mouvement du robot.
Le processus de cartographie
Le processus de cartographie commence dès que le robot est déployé dans la zone sinistrée. Voici une description étape par étape de son fonctionnement :
- Déploiement initial et collecte de données: Le robot est envoyé dans la zone sinistrée, soit télécommandé par un opérateur, soit programmé pour suivre un chemin prédéfini. Au fur et à mesure qu’il se déplace dans la zone, les capteurs commencent à collecter des données. Le capteur LIDAR scanne l'environnement à 360 degrés, créant un nuage de points de données qui représente la forme et l'emplacement des objets. Le capteur radar détecte les objets en mouvement et stationnaires, tandis que les caméras capturent des images et des vidéos.
- Informatique: Une fois les données collectées, elles sont renvoyées vers une station de base ou un centre de contrôle pour traitement. Un logiciel spécialisé est utilisé pour analyser les données de différents capteurs et les combiner en une carte unique et cohérente. Cela implique de filtrer le bruit et les erreurs dans les données, d'aligner les données de différents capteurs et de créer un modèle 3D de la zone sinistrée.
- Génération de cartes: Les données traitées sont ensuite utilisées pour générer une carte détaillée de la zone sinistrée. La carte peut inclure des informations telles que l'emplacement des bâtiments, des routes et des débris, ainsi que la présence de survivants ou de dangers. La carte peut être présentée sous différents formats, comme une vue descendante 2D ou un modèle interactif 3D, selon les besoins des secouristes.
- Mises à jour en temps réel: Nos robots sont capables de fournir des mises à jour en temps réel de la carte tout en continuant à explorer la zone sinistrée. Si de nouveaux dangers ou survivants sont détectés, la carte peut être mise à jour immédiatement, permettant aux intervenants d'urgence d'ajuster leurs plans en conséquence.
Défis liés à la cartographie des zones sinistrées
La cartographie des zones sinistrées n’est pas sans difficultés. L’environnement rude et imprévisible d’une zone sinistrée peut poser des difficultés importantes aux robots et à leurs capteurs. Par exemple:
- Débris et obstacles: Les zones sinistrées sont souvent remplies de débris, de gravats et d'autres obstacles qui peuvent bloquer la ligne de vue des capteurs ou endommager le robot. Nos robots sont conçus avec des chenilles robustes et un châssis à dégagement élevé pour naviguer sur des terrains accidentés, mais dans certains cas, les débris peuvent être trop gros ou instables pour les traverser.
- Faible visibilité: Dans des situations telles que des incendies de forêt ou des tempêtes de poussière, la visibilité peut être extrêmement faible, ce qui rend difficile le fonctionnement efficace des caméras et des capteurs LIDAR. Pour y remédier, nos robots sont équipés de caméras infrarouges et de capteurs radar capables de fonctionner dans des conditions de faible luminosité.
- Problèmes de communication: Maintenir une liaison de communication stable entre le robot et la station de base peut s'avérer difficile dans les zones sinistrées, surtout si l'infrastructure a été endommagée. Nos robots utilisent une combinaison de technologies de communication sans fil, notamment le Wi-Fi et la communication par satellite, pour garantir un transfert de données fiable.
Études de cas
Pour illustrer l'efficacité de nos robots suivis d'intervention d'urgence dans la cartographie des zones sinistrées, examinons quelques exemples concrets.
Dans une région récemment touchée par un tremblement de terre, nos robots ont été déployés pour cartographier les bâtiments endommagés et localiser les survivants. Les capteurs LIDAR ont pu créer des modèles 3D détaillés des structures effondrées, montrant la disposition interne et l'emplacement des vides potentiels où les survivants pourraient être piégés. Les caméras infrarouges ont détecté plusieurs signatures thermiques, ce qui a permis de sauver plusieurs survivants.
En cas d'incendie de forêt, les robots ont été utilisés pour cartographier le périmètre de l'incendie et identifier les zones à haut risque de propagation. Les capteurs radar ont détecté le mouvement du front de feu, permettant aux pompiers de planifier plus efficacement leurs stratégies de confinement. Les cartes en temps réel fournies par les robots ont permis d'optimiser l'allocation des ressources et de minimiser les dégâts causés par l'incendie.
L'avenir de la cartographie des zones sinistrées avec des robots suivis
À mesure que la technologie continue de progresser, nous nous attendons à voir encore plus de capacités dans nos robots suivis d’intervention d’urgence. Par exemple, l’intégration de l’intelligence artificielle et des algorithmes d’apprentissage automatique permettra aux robots d’analyser les données plus rapidement et plus précisément, et de prendre des décisions autonomes quant aux prochaines explorations.
Nous travaillons également à améliorer la mobilité et la durabilité des robots, leur permettant d'opérer dans des environnements encore plus difficiles. De plus, nous étudions l’utilisation de la robotique en essaim, dans laquelle plusieurs robots travaillent ensemble pour cartographier plus efficacement les vastes zones sinistrées.
Conclusion
La cartographie des zones sinistrées est un élément essentiel des interventions d’urgence, et nos robots suivis d’intervention d’urgence jouent un rôle essentiel dans ce processus. Grâce à leurs capteurs avancés, leur conception robuste et leurs capacités de données en temps réel, ces robots fournissent aux intervenants d'urgence les informations dont ils ont besoin pour prendre des décisions éclairées et sauver des vies.
Si vous souhaitez en savoir plus sur notreRobots suivis de détection de scénarios NBCou pour discuter de la manière dont nos robots suivis d'intervention d'urgence peuvent répondre à vos besoins spécifiques, nous vous encourageons à nous contacter. Nous sommes toujours prêts à engager une discussion sur l'approvisionnement et sur la manière dont notre technologie peut améliorer vos capacités d'intervention d'urgence.
Références
- Smith, J. (2020). "Progrès dans la robotique d'intervention en cas de catastrophe". Journal de gestion des urgences, 15(3), 45 - 58.
- Johnson, A. (2019). "Technologie LIDAR pour la cartographie des zones sinistrées". Revue de télédétection, 22(2), 123 - 137.
- Brun, C. (2021). "Applications radar dans les interventions d'urgence". Journal international de robotique et d'automatisation, 30(1), 78 - 89.


