


Si vous avez déjà regardé des images d'actualités montrant des zones sinistrées (pensez aux décombres d'un tremblement de terre, aux rues inondées ou aux sites industriels après un déversement de produits chimiques), vous vous êtes probablement demandé : comment les premiers intervenants peuvent-ils pénétrer dans des zones bien trop dangereuses pour les humains ? C'est là qu'interviennent les robots d'intervention d'urgence suivis, et en tant que fournisseur de ces mauvais garçons, on me pose cette question tout le temps. Les gens supposent que ces robots roulent simplement sur des terrains difficiles comme s'ils se trouvaient sur une allée lisse, mais c'est bien plus complexe que cela. Décrivons exactement comment ils gèrent un terrain accidenté et impitoyable sans transpirer.
Tout d’abord, parlons de la raison pour laquelle les pistes sont l’arme secrète ici. Je sais que certaines personnes pourraient penser que les roues sont bonnes, mais lorsque vous avez affaire à du gravier, de la boue profonde ou du béton irrégulier, les roues patinent ou restent coincées. Les chenilles répartissent le poids du robot sur une surface beaucoup plus grande, n'est-ce pas ? C'est comme porter des raquettes au lieu de baskets : beaucoup moins de pression par pouce carré. La plupart des robots suivis d'intervention d'urgence que nous fournissons pèsent entre 150 et 500 livres, selon le modèle, et ce poids est réparti sur toute la longueur de la piste, et pas seulement sur une petite zone sous une roue. Ainsi, sur des terrains meubles comme la boue ou le sable, ils ne coulent pas autant que les robots à roues. J'ai vu nos modèles traverser 30 cm de boue mouillée et continuer à avancer, alors qu'un robot à roues serait coincé avant même de franchir le seuil.
Mais il ne s’agit pas seulement des pistes elles-mêmes : leur conception compte aussi beaucoup. Nous n'utilisons pas non plus les mêmes chenilles que celles que vous trouveriez sur une tondeuse à gazon. Pour les terrains accidentés, nos robots sont dotés de chenilles renforcées en acier à haute résistance, avec des pattes profondes et dentelées (ces petites bosses sur la chenille) qui adhèrent aux surfaces inégales. En fait, le modèle de cosses est optimisé pour différents scénarios. Par exemple, notre robot d'intervention en environnement dangereux CBRN est doté d'une chenille avec des crampons plus larges pour les terrains meubles, et de crampons plus étroits commutables pour les sites rocheux ou industriels où vous avez besoin de plus de maniabilité sans endommager les capteurs délicats. En parlant de ces capteurs, attendez, pouvez-vous imaginer si les chenilles d'un robot CBRN étaient déchirées sur des décombres pointus ? Cela irait à l’encontre de l’objectif même. Nous ajoutons donc également une couche de revêtement en caoutchouc sur le bord extérieur de la chenille pour la protéger des débris pointus, tout en gardant les crampons exposés pour la traction. C'est un petit détail, mais cela fait une énorme différence dans les zones sinistrées où le béton cassé ou la ferraille sont partout.
Ensuite, la suspension. Vous ne pouvez pas laisser un robot rebondir sur des morceaux de béton de 6 pouces s'il veut que ses capteurs continuent de fonctionner, surtout s'il s'agit d'un modèle CBRN qui mesure des produits chimiques toxiques ou des particules radioactives. Tous nos robots suivis d'intervention d'urgence disposent de systèmes de suspension actifs ou semi-actifs qui s'adaptent au terrain en temps réel. Laissez-moi vous expliquer : la suspension active utilise de petits moteurs hydrauliques ou électriques pour déplacer chaque roue de manière indépendante, donc si un côté heurte un gros rocher, il se soulève un peu tandis que l'autre côté reste bas, gardant le corps du robot au niveau. C'est crucial pour deux raisons : premièrement, cela empêche le robot de basculer, ce qui constitue un risque important lorsque vous êtes sur un sol en pente ou irrégulier. Deuxièmement, il maintient la charge utile (comme les détecteurs de gaz, les caméras ou les radiomètres) stable. Si le robot rebondit, ces capteurs peuvent donner de mauvaises données : vous ne voulez pas penser qu'un site est sûr alors qu'il est en réalité rempli de chlore gazeux parce que le capteur a été bousculé. Notre robot suivi de détection et de reconnaissance de dangers CBRN, par exemple, est doté d'une suspension semi-active qui s'ajuste toutes les 10 millisecondes, ce qui lui permet de naviguer dans les champs de décombres sans que la caméra ne soit floue ou que l'analyseur de gaz ne donne de fausses lectures. J'ai vu notre équipe tester cela sur un site de tremblement de terre simulé avec des bosses de 12 pouces, et la charge utile du robot est restée au niveau à un demi-degré près, bien mieux que n'importe quel robot à roues contre lequel nous avons testé.
Ensuite, il y a le contrôle de traction. Même avec d'excellentes chenilles et suspensions, si un robot heurte une plaque de glace ou de métal mouillé, il peut glisser. C'est pourquoi nos robots suivis d'intervention d'urgence disposent de systèmes de contrôle de traction en temps réel qui ajustent la puissance de chaque chenille individuellement. Des capteurs sur chaque roue mesurent l'ampleur du glissement de la piste, et le système coupe automatiquement l'alimentation de la piste qui glisse et en envoie davantage à celles qui ont de l'adhérence. C'est comme si vous conduisiez une voiture dans la neige et que vous appuyiez doucement sur l'accélérateur, sauf que le robot le fait en quelques millisecondes, bien plus vite que n'importe quel humain ne pourrait réagir. Nous l'avons testé l'hiver dernier sur une piste d'essai gelée avec des plaques de glace de 2 pouces, et un robot similaire sans contrôle de traction n'a pas pu passer la première plaque. Notre modèle a glissé dessus, sans aucun glissement. Pour les sites industriels avec des sols huileux, cette fonctionnalité change également la donne : nous avons eu des clients qui utilisent nos robots dans des raffineries où les sols sont constamment mouillés de pétrole, et ils ne restent pas du tout coincés.

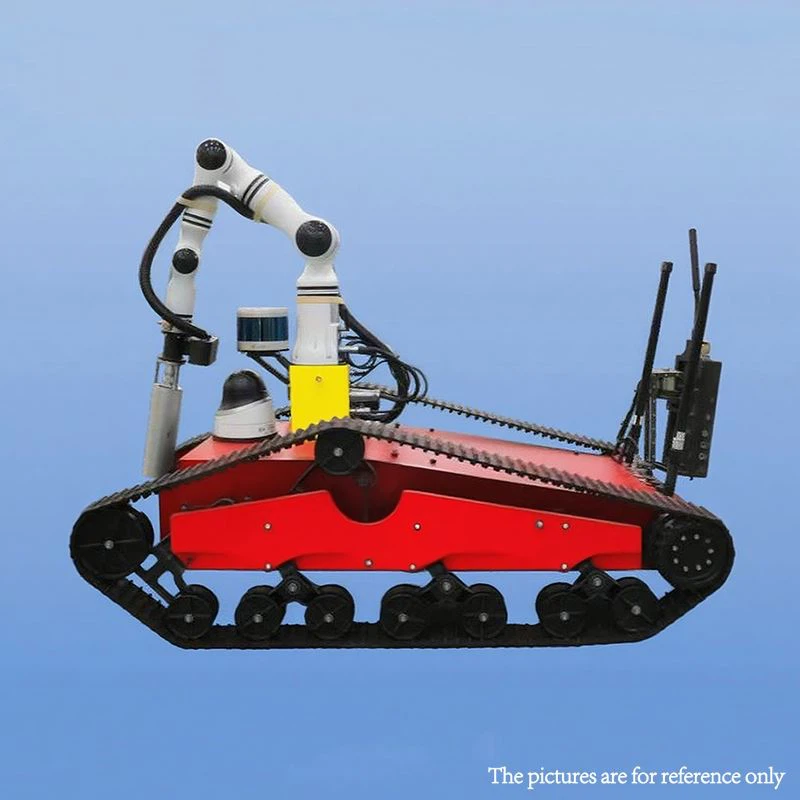
La durabilité est évidemment un autre facteur important. Un terrain accidenté signifie des roches pointues, du verre brisé, des éclats de métal et même des branches d'arbres tombées. Nos robots suivis d'intervention d'urgence sont construits avec des coques renforcées en aluminium de haute qualité ou en fibre de carbone, selon le modèle. Les modèles CBRN, par exemple, ont une coque en fibre de carbone à la fois légère et suffisamment solide pour résister aux impacts des chutes de débris. Nous ajoutons également des plaques de protection au bas pour protéger les chenilles et les composants internes des éraflures. Je me souviens d'un client d'une équipe d'intervention en cas de catastrophe nous disant qu'il avait utilisé un de nos robots après une tornade et qu'il avait roulé sur un tas de barres d'armature métalliques qui auraient déchiré un robot ordinaire. La plaque de protection n'avait que quelques rayures et la piste était tout à fait en bon état, ce qui leur a évité d'avoir à envoyer un humain pour vérifier cette section.
Mais ce n’est pas uniquement une question de matériel, n’est-ce pas ? Le logiciel joue également un rôle énorme. Nos robots disposent de systèmes de détection de terrain qui utilisent le LIDAR et des caméras pour scanner le sol devant eux, ajustant leur mouvement avant même qu'ils n'atteignent des endroits difficiles. Le LIDAR crée une carte 3D du terrain, de sorte que le robot peut voir un rocher de 2 pieds de haut à 10 pieds de distance et planifier un chemin autour de lui, ou ajuster sa vitesse pour le parcourir au lieu de le contourner si le contourner est trop risqué. Pour les secouristes, c’est essentiel, car le temps est primordial. Vous ne voulez pas qu'un robot perde 5 minutes à essayer de trouver un chemin alors que chaque seconde compte pour obtenir des données sur un site dangereux. Le logiciel permet également à l'opérateur de contrôler le robot à une distance sûre, avec un retour d'information en temps réel sur le terrain afin de pouvoir effectuer des ajustements. Par exemple, si l'opérateur voit que le robot commence à glisser sur une zone boueuse, il peut utiliser le panneau de commande pour augmenter la puissance des chenilles arrière sans même toucher aux paramètres de contrôle de traction, bien que le robot le fasse automatiquement s'il ne le fait pas.
Attendez, n'oublions pas les différents types de terrains accidentés, car tous les terrains accidentés ne sont pas identiques. Les zones sinistrées peuvent avoir des zones inondées, n’est-ce pas ? Nos robots suivis d'intervention d'urgence sont résistants à l'eau, certains étant même entièrement submersibles jusqu'à 3 pieds, afin qu'ils puissent traverser des ruisseaux peu profonds ou des sous-sols inondés. Les chenilles sont conçues pour évacuer l'eau rapidement, afin qu'elles ne soient pas gorgées d'eau et ne perdent pas de traction. Un client a utilisé l'un de nos robots après un ouragan, où les rues étaient sous 2 pieds d'eau, et le robot n'a rencontré aucun problème : il l'a utilisé pour vérifier la présence de pièces électriques sous tension dans une sous-station électrique inondée avant d'y envoyer des humains. Pour les sites de sauvetage en montagne rocheuse, nous avons des modèles avec des chenilles plus étroites qui sont plus maniables sur des pentes raides et inégales, tout en répartissant suffisamment de poids pour éviter de glisser. Les modèles CBRN sont également polyvalents : ils peuvent passer d'un champ de décombres à un site de déversement de produits chimiques, car la conception des chenilles fonctionne aussi bien pour les environnements difficiles que pour les environnements contaminés chimiquement. Étant donné que les voies sont scellées contre l'exposition aux produits chimiques, elles ne sont pas endommagées par des matières corrosives comme l'acide ou l'huile, ce qui constitue un avantage considérable pour les interventions d'urgence industrielles.
Je sais que certaines personnes pourraient demander : « Pourquoi ne pas simplement utiliser un drone ? Les drones sont parfaits pour obtenir des images aériennes, mais ils ne peuvent pas pénétrer dans des espaces restreints, comme les sous-sols d'immeubles effondrés ou entre les tas de décombres où l'hélice d'un drone resterait coincée. Les robots à chenilles sont au ras du sol, ce qui leur permet de se faufiler à travers des ouvertures de seulement 30 cm de large. C’est tout l’intérêt : ils vont là où les humains et les drones ne peuvent pas aller. Par exemple, après un tremblement de terre en Turquie il y a quelques années, les équipes d'urgence ont utilisé des robots suivis pour rechercher des survivants dans des espaces trop petits pour que quiconque puisse y entrer, à l'aide de caméras thermiques fixées au robot. Si ces robots restaient coincés dans les décombres, cela aurait été du gaspillage, mais ceux que nous avons fournis avaient la traction et la suspension nécessaires pour naviguer dans des espaces étroits et inégaux sans rester coincés.
Parlons maintenant des erreurs courantes que font les gens lorsqu’ils choisissent un robot à chenilles pour un terrain accidenté. Premièrement, acheter un robot avec des chenilles trop grandes ou trop petites pour le travail. Si vous travaillez dans des espaces restreints de décombres, les chenilles très larges peuvent être trop encombrantes : vous avez besoin d'un modèle compact avec une taille de chenille optimisée. Deuxièmement, sans tenir compte de la charge utile. Si vous utilisez un robot CBRN, vous devez vous assurer que les chenilles et la suspension peuvent supporter le poids des détecteurs de gaz et des radiomètres, ainsi que de la batterie. Un robot bon marché peut sauter sur la suspension, donc lorsque vous ajoutez la charge utile, il ne peut pas naviguer sur un terrain accidenté sans basculer. Troisièmement, ne pas tester le robot dans l’environnement réel avant de l’utiliser. Ce n'est pas parce qu'un robot travaille lors d'un test en laboratoire qu'il fonctionnera dans une véritable zone sinistrée : la poussière, la boue et les débris peuvent pénétrer dans les chenilles et les engrenages s'ils ne sont pas correctement scellés. C'est pourquoi nous encourageons nos clients à tester nos robots suivis d'intervention d'urgence dans leurs scénarios spécifiques, qu'il s'agisse d'un site de tremblement de terre simulé, d'une usine chimique ou d'une zone inondable.
En fin de compte, l’objectif de ces robots est simple : assurer la sécurité des premiers intervenants tout en obtenant des données critiques provenant des zones dangereuses. La combinaison d’une conception intelligente des chenilles, d’une suspension solide, d’un contrôle de traction en temps réel et d’une qualité de construction robuste est ce qui leur permet de si bien gérer les terrains accidentés. En tant que fournisseur, nous passons beaucoup de temps à tester nos modèles : chaque robot d'intervention pour environnements dangereux CBRN que nous envoyons subit plus de 50 heures de tests sur terrain accidenté, des fosses de boue aux pentes rocheuses, pour nous assurer qu'il peut gérer tout ce qu'un site sinistré lui lance. Le robot suivi de détection et de reconnaissance des dangers CBRN, quant à lui, est optimisé à la fois pour la navigation sur le terrain et la détection précise des dangers, vous n'avez donc pas à choisir entre vous déplacer et obtenir des données fiables.
Si vous êtes dans le domaine des interventions d'urgence et avez besoin d'un robot capable de gérer des terrains accidentés et impitoyables sans échouer, nous avons des modèles conçus exactement pour cela. Que vous répondiez à des tremblements de terre, des déversements de produits chimiques, des inondations ou des incidents CBRN, nos robots suivis sont conçus pour accomplir le travail tout en gardant votre équipe hors de danger. N'hésitez pas à contacter notre équipe pour discuter de vos besoins spécifiques et trouver le robot adapté à vos opérations. Nous sommes là pour nous assurer que vous disposez des outils dont vous avez besoin lorsque chaque seconde compte.
Références
- Institut national des normes et de la technologie (NIST). (2022). Navigation sur le terrain du robot suivi pour les interventions d'urgence. Publication spéciale NIST 1500-45.
- Organisation internationale de normalisation (ISO). (2021). Robots pour les services d'urgence et de sauvetage – Partie 2 : Exigences en matière de terrain et d'environnement. ISO 13482:2021.
- Institut international de reprise après sinistre (DRII). (2023). Guide de terrain sur les interventions d'urgence robotisées. DRII Appuyez sur.
- Association de l'industrie de la robotique (RIA). (2022). Mesures de performances pour les robots mobiles suivis en terrain accidenté. Rapport technique RIA TR-TS-007.


