


Si vous avez parcouru les couloirs de la salle de contrôle d'une centrale nucléaire ou observé les images des robots d'inspection rampant dans l'enceinte de confinement du réacteur, vous savez à quel point chaque détail est important, de l'épaisseur de la paroi des tuyaux aux niveaux de rayonnement, de l'alignement des vannes aux points de fuite. En tant que fournisseur spécialisé dans les chiens robotisés d’inspection des centrales nucléaires, on me pose une question plus que toute autre : « Ces robots peuvent-ils être télécommandés sur de longues distances ? C’est une requête chargée, car la réponse n’est pas un simple oui ou non. Il s'agit d'un équilibre entre robotique de pointe, communication sécurisée et contraintes uniques que les installations nucléaires imposent aux humains et aux machines.

Permettez-moi de commencer par le contexte du monde réel : les centrales nucléaires ne fonctionnent pas comme un entrepôt de vente au détail ou un quartier de banlieue. Les bâtiments de confinement peuvent bloquer le service cellulaire traditionnel, les environnements radioactifs dégradent les signaux sans fil et des règles strictes de cybersécurité signifient que chaque donnée circulant entre un robot et un point de contrôle doit être gardée comme un secret d'État. La plupart des gens imaginent un chien robotique roulant dans une usine pendant que quelqu'un dans un bureau éloigné prend le contrôle, mais en pratique, le contrôle longue distance ici est un système en couches, et non une seule configuration « appuyez sur un bouton et c'est parti ».
Tout d'abord, définissons ce que signifie « longue distance » dans ce secteur. Pour la plupart des exploitants d'usines, une salle de contrôle se trouve sur site, souvent à quelques centaines de mètres seulement des zones critiques, mais certaines équipes souhaitent extraire des données d'inspection d'un centre d'entreprise central à des kilomètres de distance, voire d'un autre État, lors d'exercices d'intervention d'urgence ou de dépannage inter-usines. C’est le point idéal où le contrôle longue distance à distance devient précieux, mais ce n’est pas aussi simple que de conduire un Roomba.
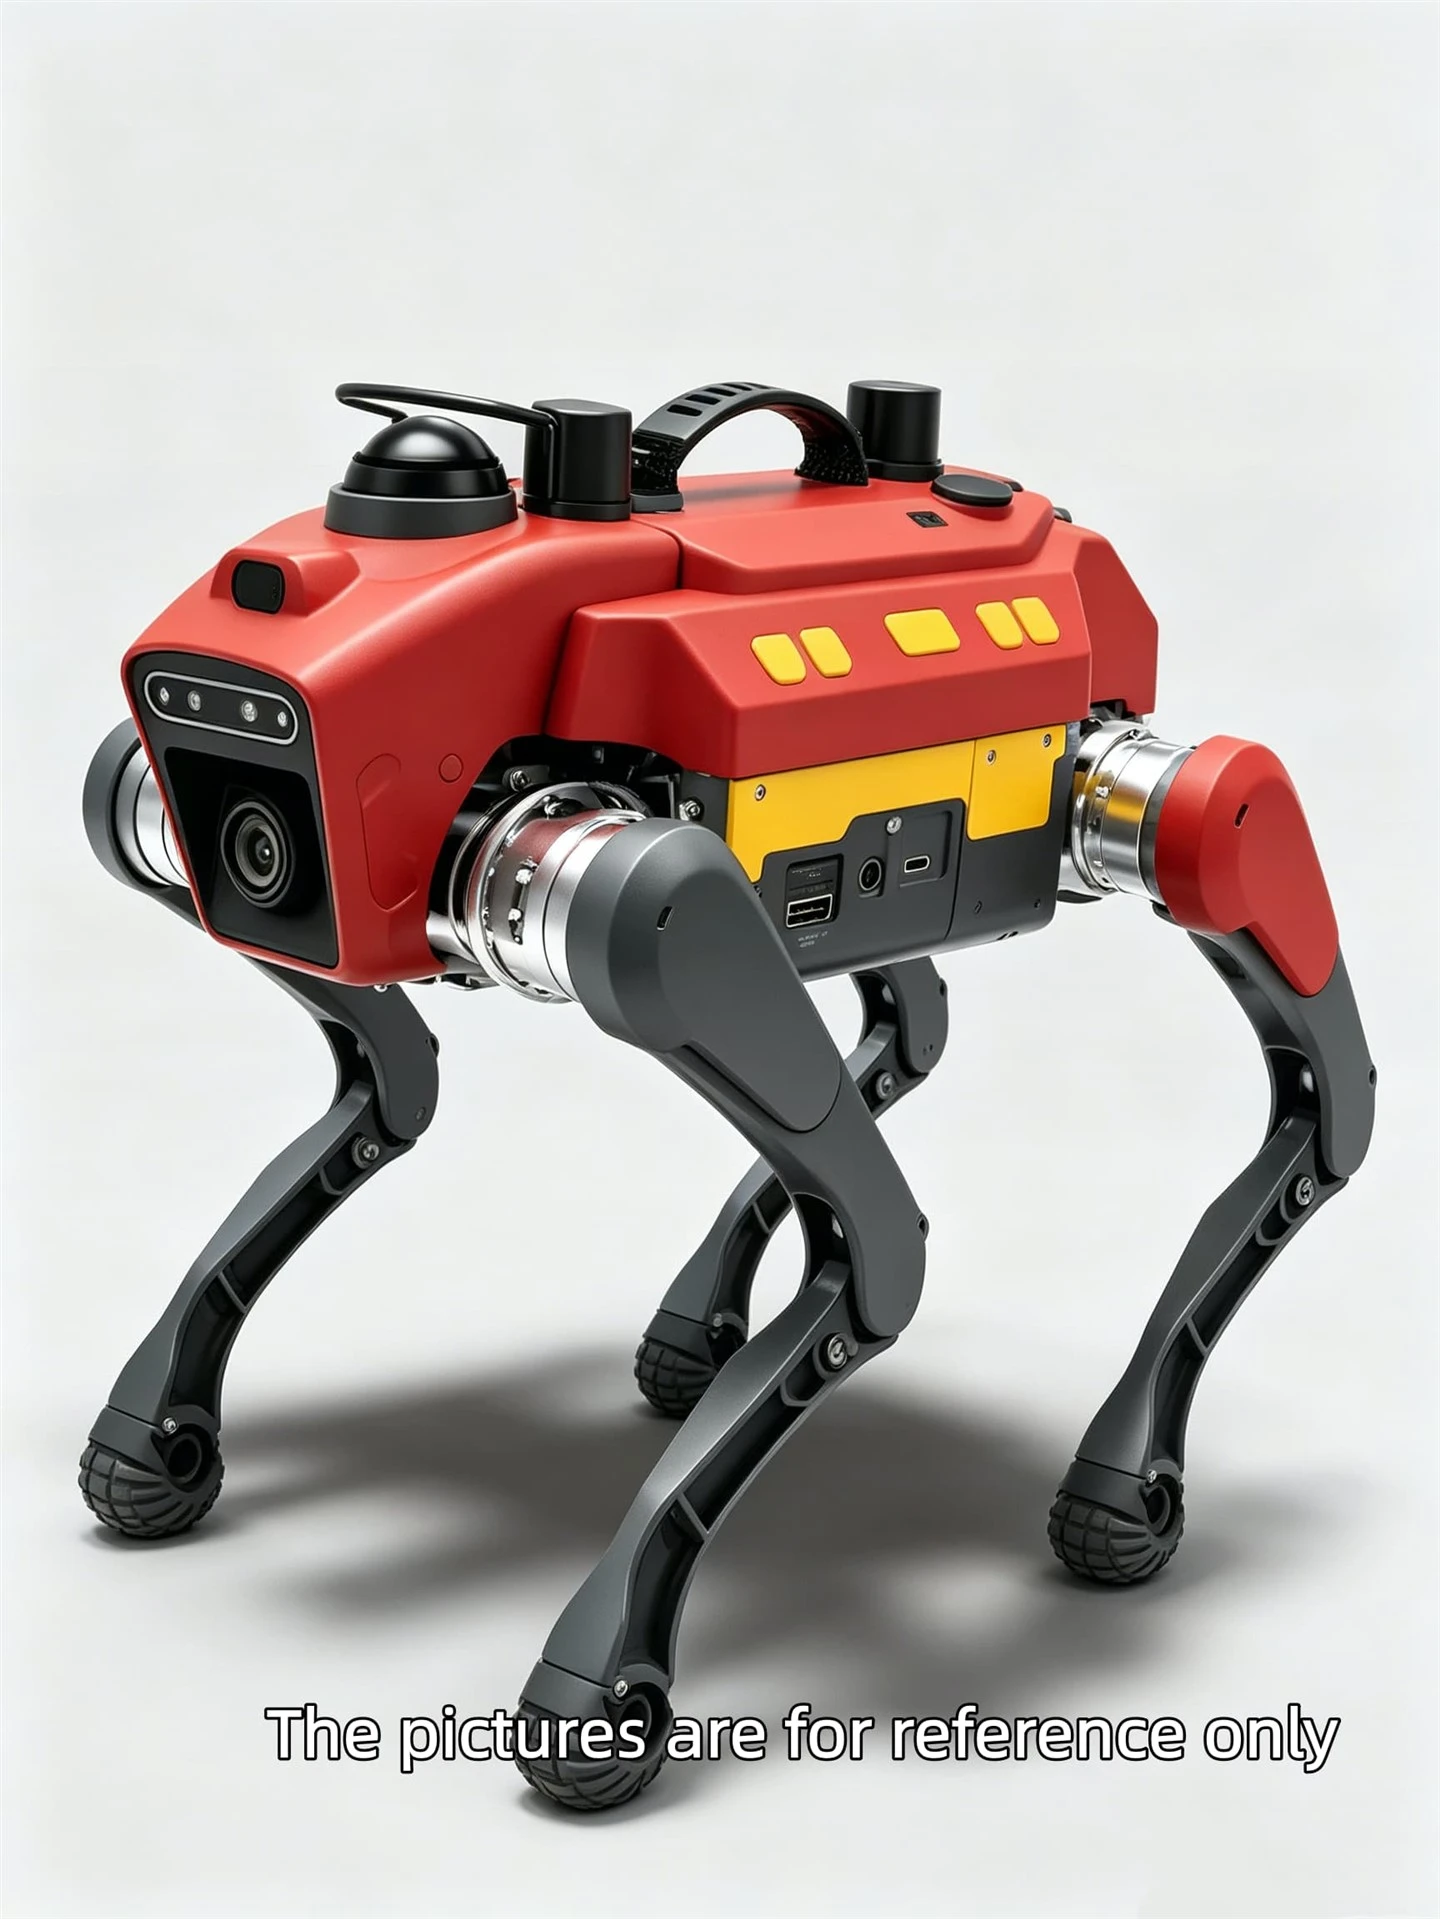
La technologie de base qui alimente nos chiens robotisés d’inspection commence par une base de matériel robuste et fiable. Notre modèle le plus polyvalent est le robot quadrupède d'inspection intelligent pour la sécurité et l'inspection industrielle, conçu pour gérer le béton irrégulier, les escaliers et les chemins d'accès étroits que les robots à roues ne peuvent pas parcourir. Pour les centrales nucléaires, où de nombreux points d'inspection se trouvent dans des espaces restreints et confinés – autour des tuyauteries du réacteur, à l'intérieur des armoires électriques ou sous les piscines de combustible usé – la démarche à quatre pattes des quadrupèdes n'est pas négociable. Mais le matériel brut ne suffit pas ; le système a besoin d'une infrastructure de communication capable de le connecter à un point de contrôle quelle que soit la distance, sans risquer de perte de signal ou de violation de données.
La plupart des contrôles longue distance sur site utilisent une pile de communication hybride qui combine des réseaux privés 5G, une liaison par fibre optique et des liaisons radio à faible puissance (LPWA) pour les zones où la 5G ne peut pas atteindre. Pour des distances plus longues, comme la connexion du robot d'inspection principal d'une usine à une installation de surveillance centrale située à 80 kilomètres de distance, nous intégrons des modules de communication par satellite conçus pour un usage industriel, qui disposent de la bande passante nécessaire pour envoyer des vidéos en temps réel, des données de capteurs de rayonnement et un retour mécanique des articulations du robot. Le problème ici est la latence : les liaisons satellite peuvent avoir un délai d'une demi-seconde à deux secondes, ce qui est bien pour les inspections statiques (comme la prise de température sur un tuyau) mais délicat pour le contrôle dynamique et manuel du robot se déplaçant autour des obstacles. C'est là que l'autonomie entre en jeu : le robot peut suivre un chemin d'inspection préprogrammé, éviter automatiquement les dangers et un opérateur humain n'intervient que lorsque quelque chose d'inhabituel est détecté, ce qui évite le problème de latence.
La cybersécurité est le deuxième niveau non négociable qui permet le fonctionnement du contrôle à longue distance dans les installations nucléaires. La Commission de réglementation nucléaire (NRC) et l'Agence internationale de l'énergie atomique (AIEA) ont des règles strictes pour tout appareil qui se connecte aux systèmes d'une centrale nucléaire. C'est pourquoi nos chiens robotiques d'inspection utilisent un cryptage de bout en bout, une authentification multifactorielle pour chaque session de contrôle et des connexions isolées lorsque cela est possible. Pour le contrôle longue distance sur les réseaux publics ou même privés commerciaux, toutes les communications sont acheminées via un réseau privé virtuel (VPN) sécurisé qui est surveillé 24h/24 et 7j/7 pour déceler les anomalies. J'ai vu des opérateurs tester cette configuration lors d'exercices d'urgence : un robot dans une zone de confinement est contrôlé par un ingénieur dans un bureau régional à 200 miles de distance, et aucune donnée d'inspection sensible ne quitte le tunnel crypté. C'est le genre de fiabilité qu'exigent les opérateurs lorsqu'ils manipulent des matières radioactives.
Bien entendu, le contrôle à longue distance n’est pas une solution universelle. Certaines centrales nucléaires n'ont pas besoin d'un contrôle à l'échelle du pays : il leur suffit de faire fonctionner le robot depuis une salle de contrôle située de l'autre côté de la centrale. C'est là qu'intervient notre robot d'inspection intelligent à pattes sur roues pour l'inspection industrielle, une conception hybride qui utilise des roues pour les couloirs plats et des pattes pour les escaliers ou les décombres, avec une liaison radio à courte portée de 900 MHz qui est parfaite pour le contrôle longue distance sur site (pensez « long » par rapport à la taille de l'usine, pas interurbain). Ce modèle est idéal pour les usines qui souhaitent déplacer le robot entre plusieurs bâtiments sans avoir besoin d'installer une nouvelle infrastructure réseau dans chaque zone. Il est également plus léger qu'un quadrupède complet, ce qui facilite les déplacements sur des trajectoires de charge légères, courantes dans les installations nucléaires plus anciennes.
Les critiques pourraient faire valoir que les robots autonomes peuvent gérer la plupart des tâches d’inspection, alors pourquoi s’embêter avec le contrôle à distance ? La vérité est que même les systèmes autonomes les plus avancés ont besoin d’un humain au courant des cas extrêmes. L'année dernière, nous avons travaillé avec une usine du Midwest qui avait une petite fuite dans un tuyau sous une dalle de béton vieille de 30 ans. Le chemin d'inspection autonome suivi par le robot ne tenait pas compte d'une poutre de support en acier enterrée sous la dalle, ce que l'équipe de maintenance de l'usine ne connaissait que grâce à des décennies d'enregistrement sur site. Un opérateur distant, connecté au robot via notre liaison satellite, a pu ajuster la trajectoire en temps réel, guidant le robot vers un petit point d'accès que le système autonome avait manqué, et capturer l'emplacement exact de la fuite avant que le problème ne s'aggrave. C'est là la valeur du contrôle à distance : l'autonomie gère la routine, mais le contrôle humain à distance corrige les imprévus.
Une autre idée fausse très répandue est que les chiens robotiques destinés aux centrales nucléaires sont les mêmes que ceux utilisés pour les oléoducs et les gazoducs. Ils sont liés, mais le secteur nucléaire a des exigences beaucoup plus strictes en matière de tolérance aux radiations, de sécurité des données et de précision. Notre robot quadrupède autonome pour l'inspection des oléoducs et des gazoducs est conçu pour les environnements à haute température et haute pression, mais il ne dispose pas de la dosimétrie des rayonnements en temps réel et du matériel antidéflagrant nécessaires aux installations nucléaires. Pour le nucléaire, chaque composant est conçu pour une exposition de plus de 10 ans à des rayonnements de faible intensité, et tous les capteurs sont calibrés pour détecter les rayonnements gamma et neutroniques à des niveaux qui endommageraient un dosimètre humain. C'est pourquoi notre chien robotique autonome pour la patrouille et l'inspection convient parfaitement à un usage industriel général, mais notre modèle spécialisé pour les installations nucléaires, notre chien robotique autonome pour l'inspection des installations nucléaires, possède un châssis renforcé, des capteurs redondants et un système de communication testé pour survivre dans les zones à fort rayonnement où d'autres robots échouent.
Parlons maintenant des limitations, car ce n’est pas une solution magique. Le contrôle longue distance ne fonctionne que si la liaison de communication est fiable. Si une connexion satellite est interrompue par une éruption solaire (un événement rare mais pas inouï), ou si un réseau 5G privé tombe en panne lors d'une tempête, le robot passera en mode autonome et attendra que la liaison revienne. Les centrales nucléaires ont également des règles strictes concernant les données qui peuvent être envoyées hors site : certaines centrales exigent que toutes les données d'inspection soient stockées sur des serveurs locaux, de sorte que le contrôle à distance n'est utilisé que pour la surveillance en temps réel, et non pour transférer de grands ensembles de données. Nous travaillons toujours avec nos clients pour identifier leurs besoins spécifiques : utilisent-ils le robot pour des inspections mensuelles de routine ou pour une intervention d'urgence ? À quelle distance se trouve le point de contrôle de la zone de fonctionnement du robot ? De quel niveau de conformité en matière de cybersécurité ont-ils besoin ? C'est pourquoi nous ne vendons pas de système unique ; nous concevons la pile de communication en fonction des exigences uniques de chaque usine.
Au cours des cinq dernières années, nous avons déployé plus de 70 de nos chiens robotisés d'inspection dans des installations nucléaires partout en Amérique du Nord, et la majorité de nos cas d'utilisation de contrôle longue distance concernaient la formation intersites et la coordination des interventions d'urgence. Au cours de l'exercice d'intervention d'urgence du CNRC de 2022, trois de nos clients ont utilisé des chiens robotiques contrôlés depuis un centre de commandement central situé à 150 milles de distance pour inspecter une zone de confinement de réacteur simulé, réduisant ainsi le temps d'inspection de 60 % par rapport aux inspections humaines manuelles et réduisant à zéro l'exposition aux radiations des opérateurs. C'est à ce moment-là que j'ai constaté que le contrôle longue distance n'est pas seulement une commodité : c'est un outil de sécurité.
Donc, pour revenir à la question initiale : un chien robotique d’inspection de centrale nucléaire peut-il être contrôlé à distance sur de longues distances ? La réponse courte est oui, mais avec des mises en garde critiques. Cela nécessite un système de communication spécialement conçu qui équilibre la bande passante, la latence et la sécurité, un matériel conçu pour résister aux environnements nucléaires et une équipe formée à l'utilisation des modes de contrôle autonome et à distance. Ce n'est pas aussi simple que d'ouvrir une application et de conduire un chien à travers le pays, mais il s'agit d'une technologie éprouvée et éprouvée qui rend déjà les installations nucléaires plus sûres, plus efficaces et plus productives.
Si vous êtes un opérateur de centrale nucléaire, un responsable de la maintenance ou un responsable de la sécurité qui cherche à découvrir comment les chiens robotiques contrôlés à longue distance peuvent améliorer vos processus d'inspection, nous pouvons adapter une solution aux besoins spécifiques de votre site. Que vous ayez besoin d'un système de contrôle inter-bâtiments sur site ou de surveillance à distance interrégionale, notre équipe travaillera avec vous à chaque étape pour garantir la conformité, la fiabilité et la sécurité.
Références
- Agence internationale de l'énergie atomique. (2021).Technologies robotiques pour l'inspection et la maintenance des installations nucléaires. Série Énergie nucléaire de l'AIEA n° NP-T-3.24.
- Commission américaine de réglementation nucléaire. (2022).Lignes directrices en matière de cybersécurité pour les systèmes de contrôle industriel dans les centrales nucléaires. Guide de réglementation du CNRC 5.71.
- Dynamique de Boston. (2020).Navigation de robots quadrupèdes dans des environnements industriels extérieurs complexes. Rapport technique.
- Union internationale des télécommunications. (2021).Communication par satellite pour le contrôle industriel à distance dans des environnements extrêmes. IT-T L.1370.
- Institut de l'énergie nucléaire. (2023).Robotique avancée pour le déclassement et les opérations nucléaires. Rapport technologique NEI.


